Plataforma de Algoritmos de Seguridad Activa para Vehículos Comerciales | Tecnología de Percepción de AUTOEQUIPS

Plataforma de Algoritmos
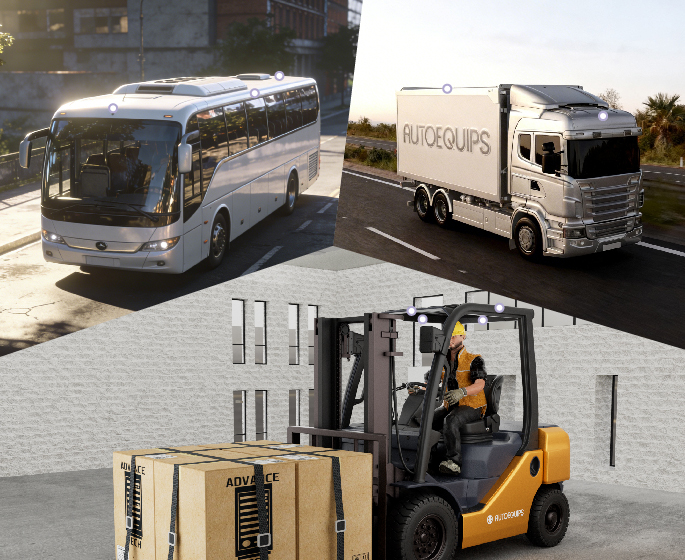
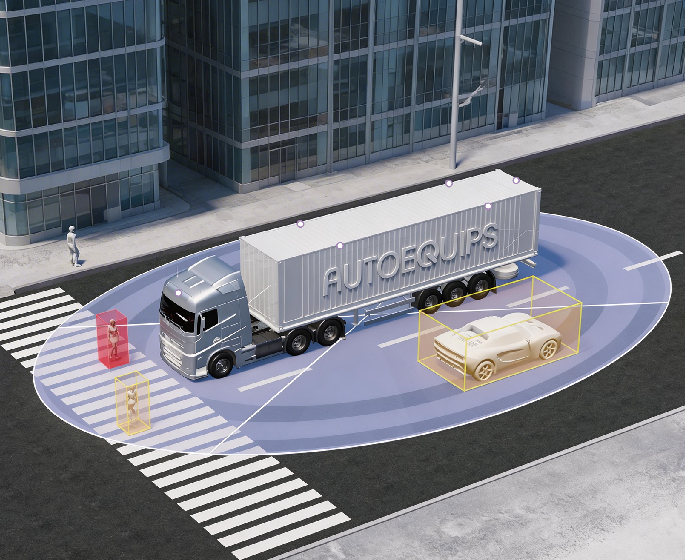
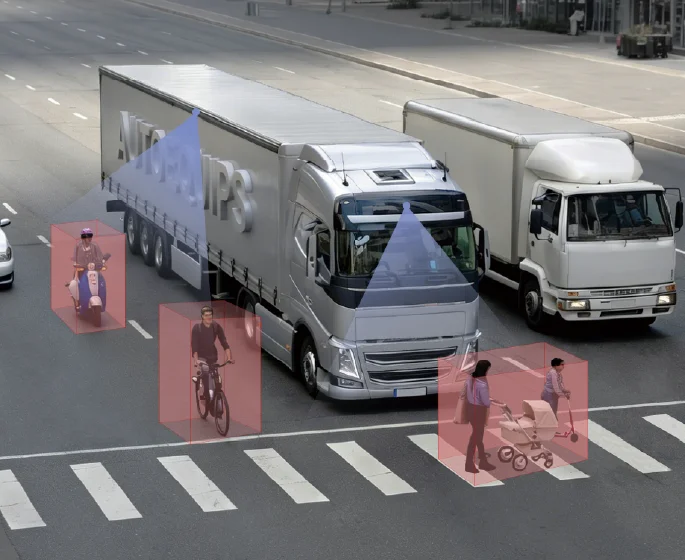
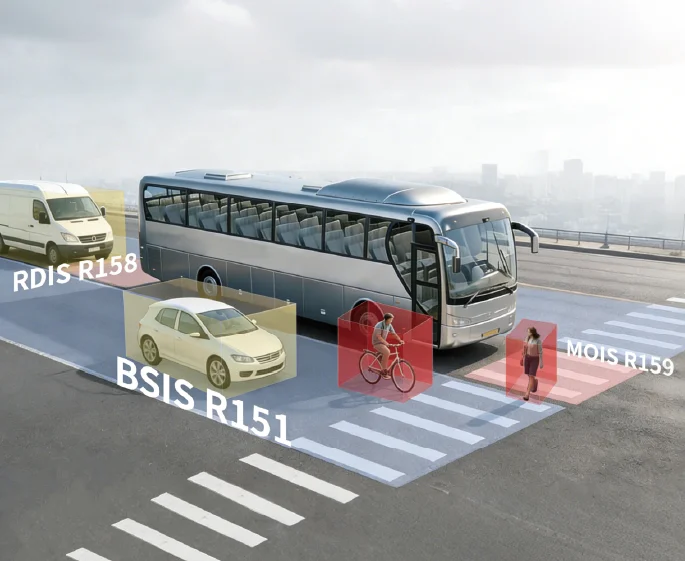
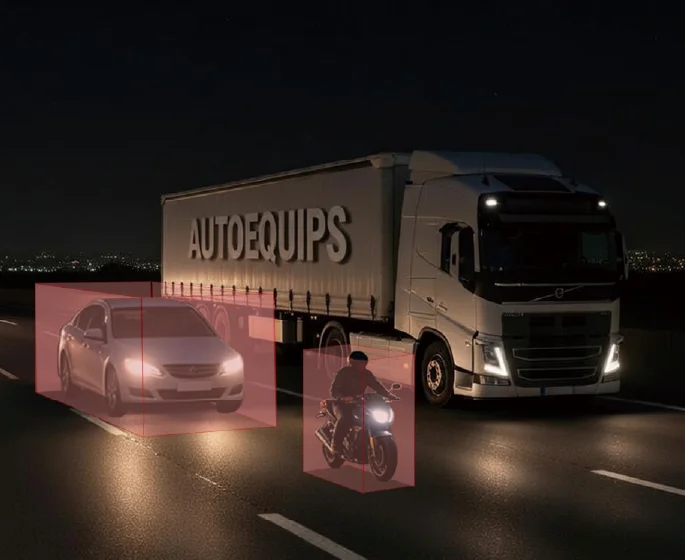
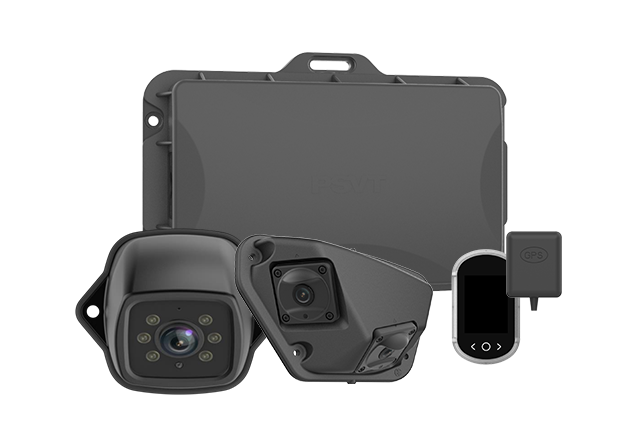
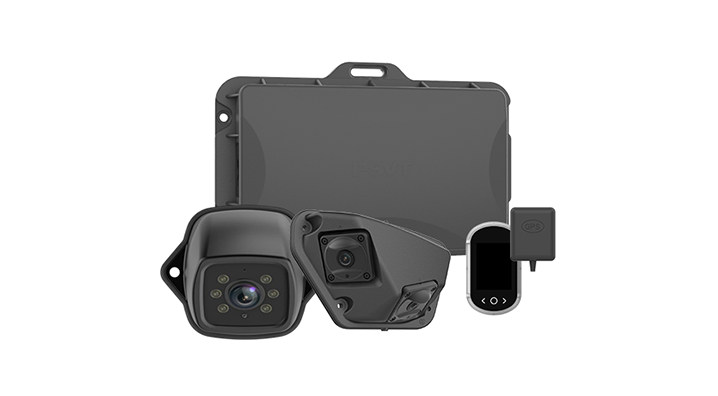
AUTOEQUIPS se centra en algoritmos de seguridad activa para vehículos comerciales, con tecnología propia de visión envolvente AVM 360, protección contra el arranque MOIS, visión trasera RVCS y monitoreo de puntos ciegos BSD/BSIS, todo ello en cumplimiento con la normativa UN ECE R151/R158/R159. Basado en una arquitectura de Percepción-Planificación-Ejecución, nuestro sistema fusiona datos de cámaras y radares con detección, seguimiento, estimación de distancia y trayectoria, además de aligeramiento de modelos, para ofrecer una conciencia de riesgo de alta precisión en plataformas edge de baja capacidad computacional.
AVM
(Sistema de Monitorización de Vista Perimetral / Sistema de Vista Periférica 360°)
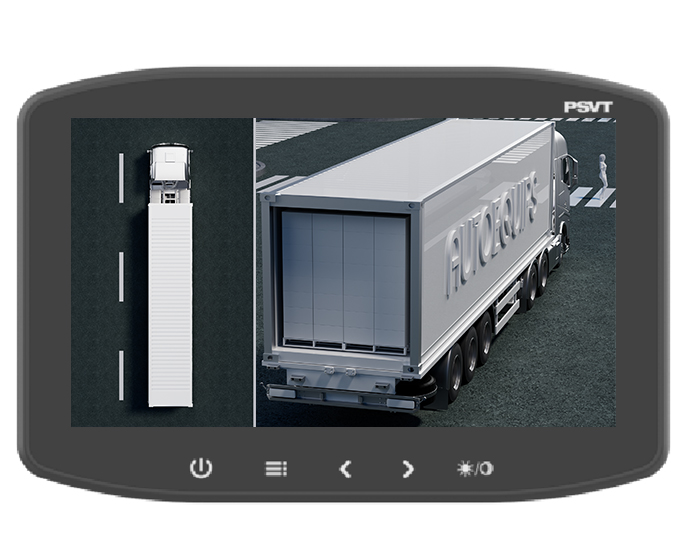
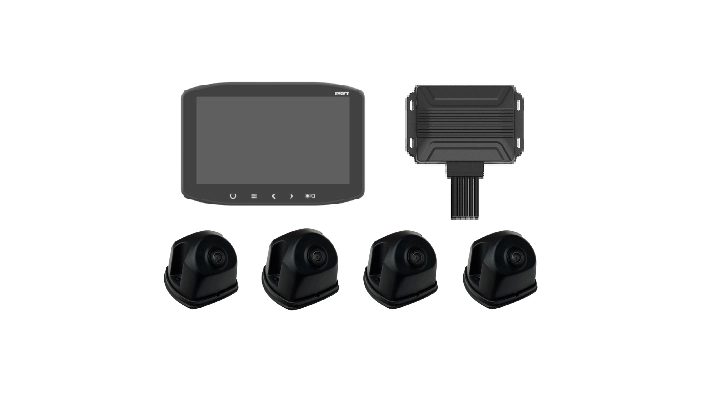
El AVM es un sistema de vista envolvente que instala cámaras de gran angular en la parte delantera, trasera, izquierda y derecha del vehículo. El sistema captura imágenes en tiempo real de cada cámara y las procesa en la unidad de cálculo del vehículo mediante corrección de distorsión, transformación de perspectiva, unión de imágenes y renderizado por GPU para generar una vista compuesta cenital de 360°, que luego se muestra en tiempo real en la pantalla del vehículo.
Ventajas del algoritmo AVM
Cobertura Total del Entorno
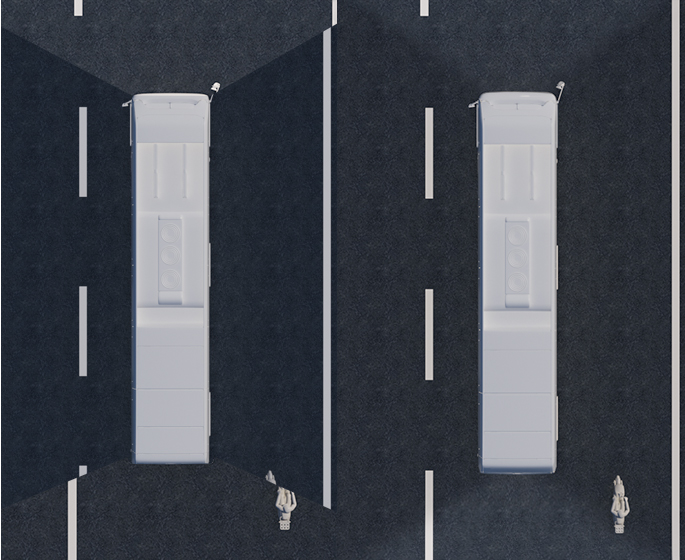
El modelado 3D interno de la parte inferior y el entorno proporciona un verdadero monitoreo periférico de 360° sin puntos ciegos, eliminando eficazmente las zonas ciegas del conductor.
Conmutación de Vistas Múltiples
Admite vistas cenitales, 2D y 3D con conmutación dinámica, lo que permite a los usuarios ajustar libremente los ángulos de visión.
Adaptabilidad del Vehículo
Mediante la calibración de parámetros, el sistema puede adaptarse a diferentes posiciones y alturas de instalación de las cámaras.
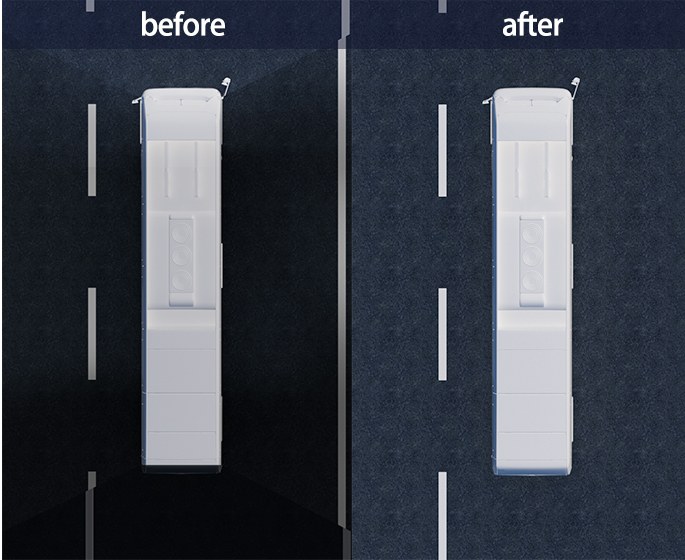
Compensación de Niveles de Gris
Elimina las diferencias de exposición entre las escenas de múltiples cámaras, lo que da como resultado imágenes de vista periférica perfectas sin líneas de unión visibles.
Fusión Perfecta
Evita los puntos ciegos en las uniones donde los objetos podrían desaparecer y elimina la línea de unión visible en el suelo.
Capacidad de Expansión
Se puede ampliar a una configuración AVM de 6 canales para satisfacer las necesidades de tipos de vehículos más largos.
BSD/BSIS
(Detección de ángulo muerto / Sistema de información de ángulo muerto)
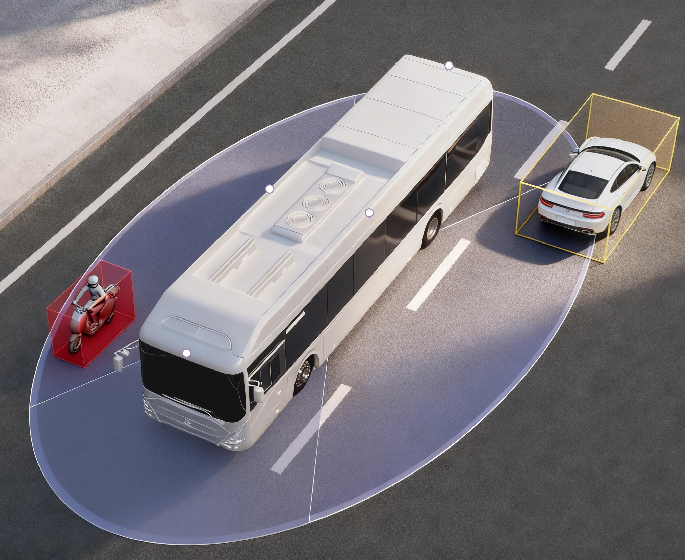
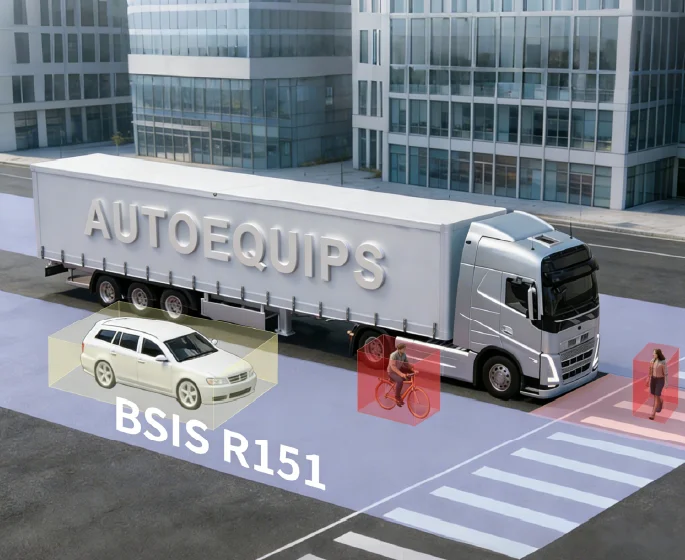
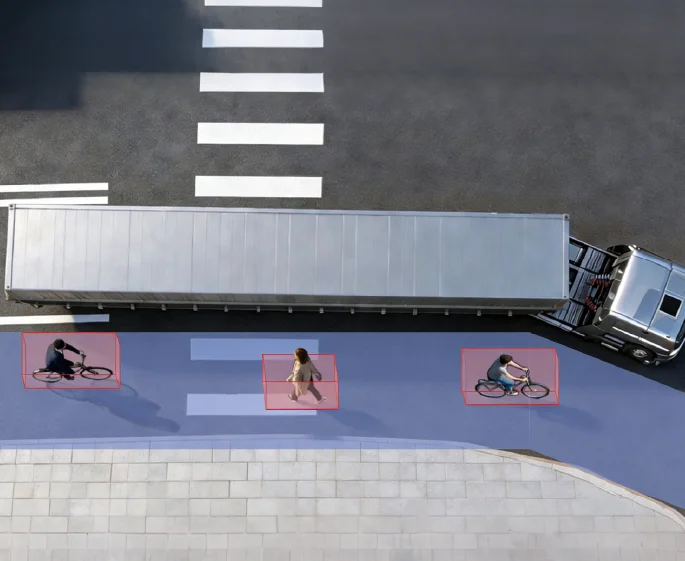
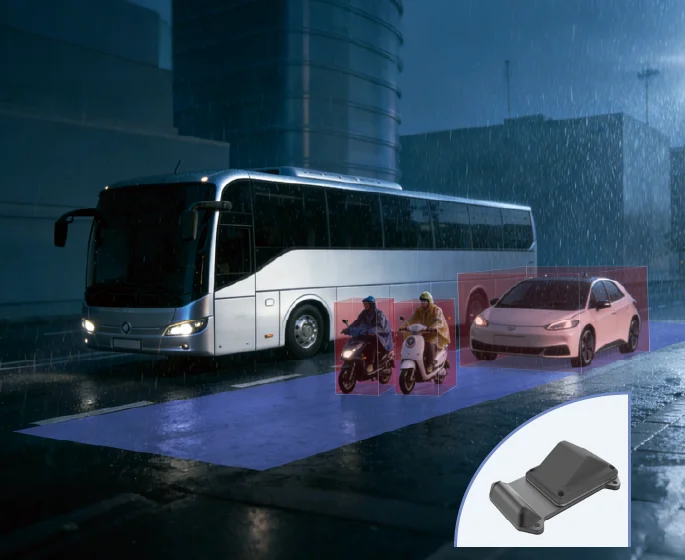
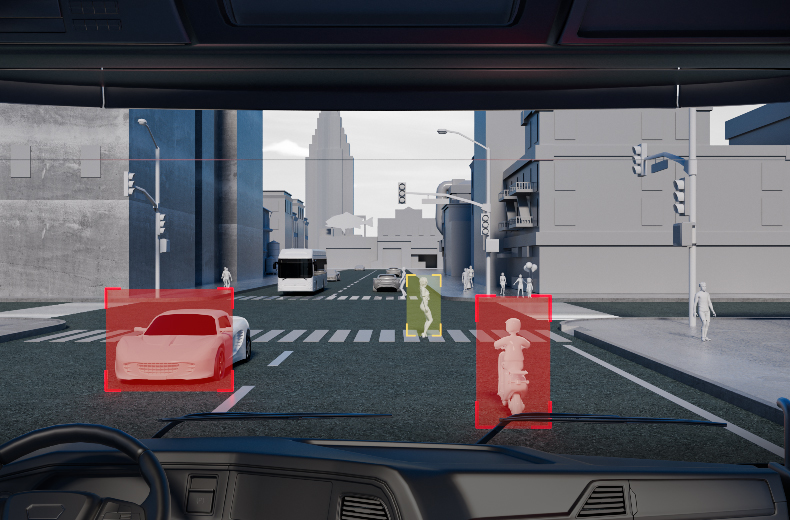
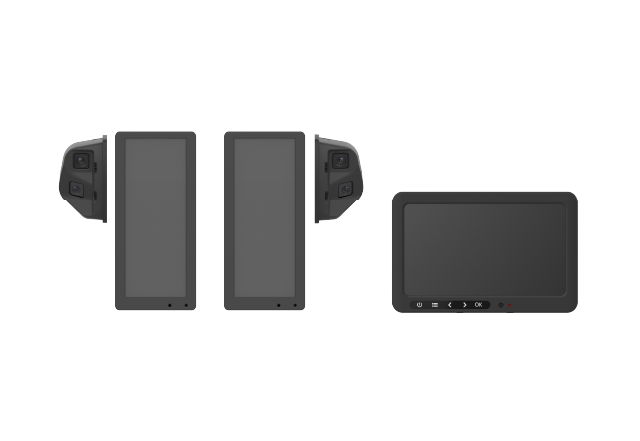
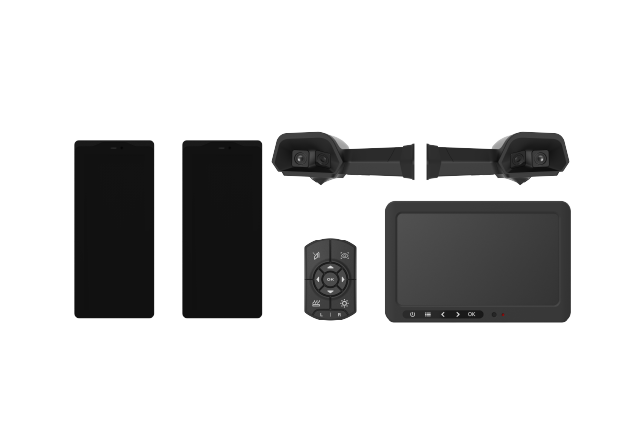
El BSD es un sistema de seguridad que monitorea los puntos ciegos en los laterales y la parte trasera del vehículo. Mediante la instalación de sensores en los laterales del vehículo, el sistema escanea las zonas ciegas en tiempo real e identifica los vehículos circundantes, ciclistas, conductores de bicicletas eléctricas y peatones. Cuando existe un riesgo de cambio de carril, emite advertencias visuales y/o sonoras para prevenir colisiones por cambio de carril. El sistema puede implementarse mediante cámaras y/o radar de ondas milimétricas.
Ventajas del algoritmo BSD
Cumplimiento Normativo
Totalmente conforme con la normativa UN ECE R151 y certificado; obligatorio para vehículos nuevos en Europa.
Protección de Usuarios Vulnerables de la Vía
Detecta peatones, ciclistas y usuarios de bicicletas eléctricas con una tasa de detección >98% y una precisión >95%.
Funcionalidad BSD
Detecta vehículos en el punto ciego y utiliza alertas basadas en TTC (Tiempo hasta la Colisión) para cumplir con los requisitos de detección BSD con una tasa de detección >98% y una precisión >95%.
Predicción de Trayectoria
Más allá de la detección estática, el sistema utiliza algoritmos de seguimiento de objetos para predecir tendencias de movimiento y solo advierte sobre objetivos cuya trayectoria real se dirige hacia la carrocería del vehículo.
Estimación Precisa de Distancia
Mediante la calibración de distancia, el sistema estima la distancia real del objeto y puede combinarse con advertencias precisas basadas en la posición.
Operación Nocturna
Opera 24/7 (día/noche). Puede detectar objetivos en escenas con más de 5 lux, superando el umbral de 15 lux exigido por la normativa.
Fusión de Radar
Los módulos opcionales de radar de ondas milimétricas de 77–79 GHz pueden fusionarse con los datos de la cámara para mejorar el rendimiento de detección en lluvia intensa, niebla y de noche, ofreciendo mayor seguridad y fiabilidad.
Alertas Multimodo
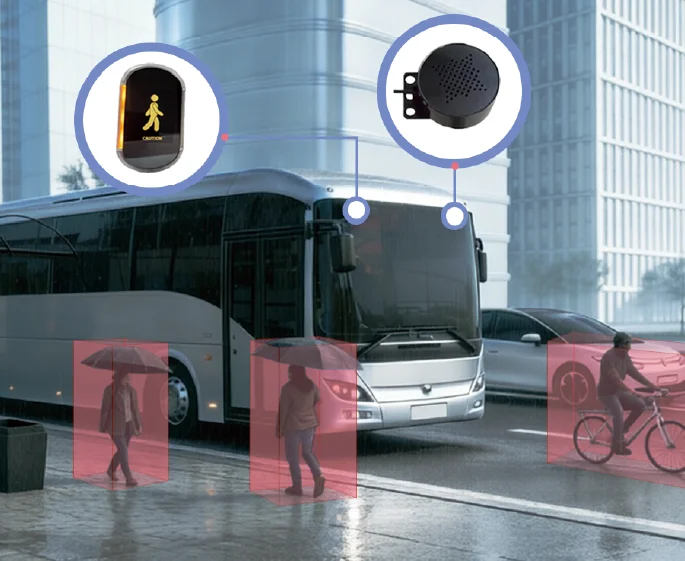
Alertas visuales (indicadores intermitentes) y alertas audibles (zumbador/voz). Los niveles de advertencia se gradúan según la velocidad del vehículo y la distancia al objetivo para proporcionar un apoyo real en lugar de distracción.
Adaptabilidad del Vehículo
Los datos de calibración están optimizados para diferentes rangos de altura de instalación, admitiendo alturas de instalación de la cámara de aproximadamente 2.0 m a 3.5 m.
MOIS
(Sistema de Información de Puesta en Marcha/Sistema de Advertencia de Punto Ciego Frontal de Puesta en Marcha)
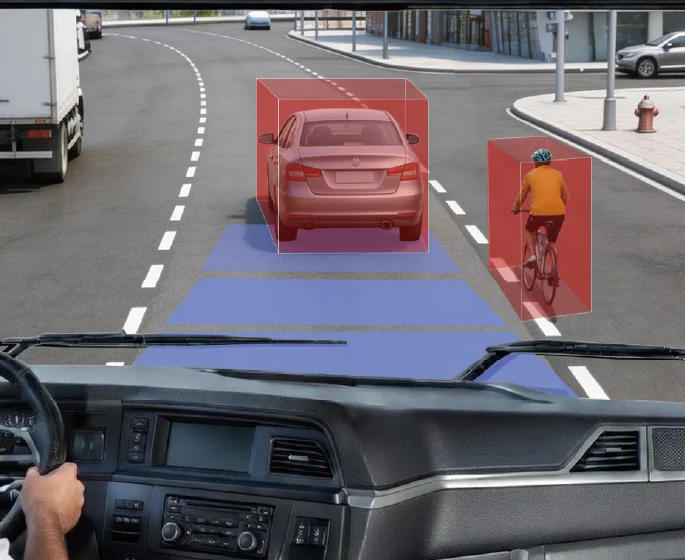
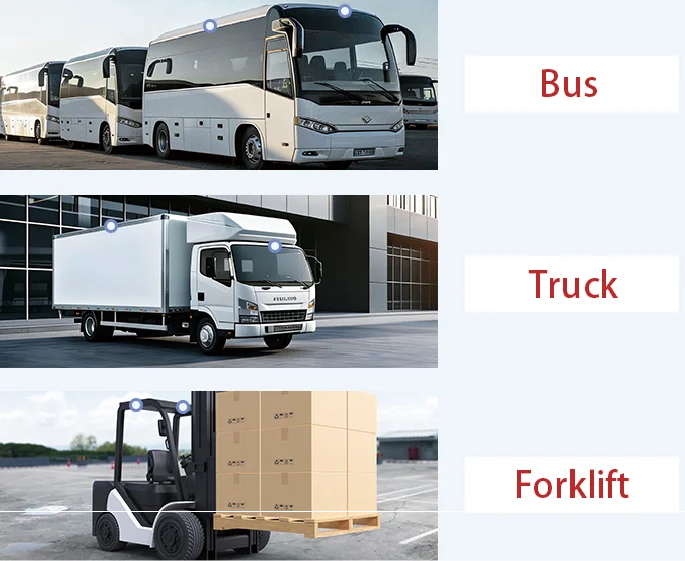
MOIS es un sistema de seguridad para la puesta en marcha especialmente diseñado para vehículos comerciales como autobuses y camiones. Cuando el vehículo está detenido o se pone en marcha a baja velocidad, la cámara frontal supervisa a los usuarios vulnerables de la vía en la zona ciega. Si se detecta un riesgo de colisión, el sistema emite alertas visuales y sonoras al conductor de conformidad con los requisitos del UN ECE R159.
Ventajas del algoritmo MOIS

01

Cumplimiento Normativo
Totalmente conforme con el Reglamento ONU R151 y certificado; obligatorio para vehículos nuevos en Europa.

02

Protección de los Usuarios Vulnerables de la Vía
Detecta peatones, ciclistas y conductores de bicicletas eléctricas con una tasa de detección >98% y una precisión >95%.

03

Funcionalidad BSD
Detecta vehículos en el punto ciego y utiliza alertas basadas en TTC (Tiempo hasta la Colisión) para cumplir con los requisitos de detección BSD con una tasa de detección >98% y una precisión >95%.

04

Predicción de Trayectoria
Más allá de la detección estática, el sistema utiliza algoritmos de seguimiento de objetos para predecir tendencias de movimiento y solo advierte sobre objetivos cuya trayectoria real se dirige hacia la carrocería del vehículo.

05

Estimación Precisa de Distancia
Mediante la calibración de distancia, el sistema estima la distancia real del objeto y puede combinarse con advertencias precisas basadas en la posición.

06

Operación Nocturna
Opera 24/7 (día/noche). Puede detectar objetivos en escenas con más de 5 lux, superando el umbral de 15 lux exigido por la normativa.

07

Fusión de Radar
Los módulos opcionales de radar de ondas milimétricas de 77–79 GHz pueden fusionarse con los datos de la cámara para mejorar el rendimiento de detección bajo lluvia intensa, niebla y de noche, ofreciendo mayor seguridad y fiabilidad.

08

Alertas Multimodo
Alertas visuales (indicadores intermitentes) y alertas audibles (zumbador/voz). Los niveles de advertencia se gradúan según la velocidad del vehículo y la distancia al objetivo para proporcionar un apoyo real en lugar de distracción.

09
Adaptabilidad del Vehículo
Los datos de calibración están optimizados para diferentes rangos de altura de instalación, admitiendo alturas de instalación de la cámara de aproximadamente 2.0 m a 3.5 m.
RVCS
(Sistema de Cámara de Vista Trasera)
RVCS es un sistema de cámara de vista trasera montado en la parte posterior del vehículo. Una cámara de alta resolución captura el entorno dinámico detrás del vehículo en tiempo real y lo muestra en el monitor a bordo. El sistema puede integrarse con capacidades de IA para detectar peatones/vehículos y emitir alertas de colisión, así como para ofrecer funciones de asistencia al estacionamiento y a la marcha atrás.
Ventajas del algoritmo RVCS
Cumplimiento Normativo
Totalmente conforme con la normativa UN ECE R158 y certificado; obligatorio para vehículos nuevos en Europa.
Estacionamiento y Prevención de Colisiones
Además de cumplir con los requisitos obligatorios de campo de visión de la normativa, el sistema utiliza IA para detectar activamente posibles colisiones con peatones, ciclistas, conductores de bicicletas eléctricas y vehículos, logrando una tasa de detección >98% y una precisión >95%.
Predicción de Trayectoria
Más allá de la detección estática, el sistema integra algoritmos de seguimiento de objetos para predecir tendencias de movimiento y proporcionar alertas tempranas con 1–2 segundos de antelación.
Estimación Precisa de Distancia
Mediante la calibración de distancia, el sistema estima la distancia real del objeto y puede combinarse con alertas precisas basadas en la posición.
Operación Nocturna
Opera 24/7 (día/noche). Puede detectar objetivos en escenas con una iluminación superior a 5 lux, superando el requisito de brillo de 15 lux de la normativa.
Adaptabilidad del Vehículo
Los datos de calibración están optimizados para diferentes rangos de altura de instalación, cumpliendo con los requisitos de campo de visión de la R158 cuando el conductor se encuentra a 0.6–1 m de distancia de la pantalla y la cámara está instalada a alturas de aproximadamente 1.9 a 4 m.
Percepción General
Arquitectura Tecnológica
Marco Técnico
Adopta una arquitectura de tres capas de Percepción – Planificación – Ejecución
01
Capa de percepción
Sensores visuales y de radar → Modelos de detección de IA propios (tarea única / multitarea) que admiten la detección de cuadros delimitadores y la segmentación semántica.
02
Capa de planificación
Algoritmos propios de eliminación de deformación/corrección de distorsión → Conversión de distancia real → Seguimiento de objetos basado en filtro de Kalman, predicción de trayectoria y estimación de velocidad → Evaluación del riesgo de colisión.
03
Capa de ejecución
En función de las normativas o los niveles de riesgo, el sistema determina la intensidad de la alerta o la intervención de frenado y emite los comandos correspondientes al sistema HMI o a los dispositivos de advertencia.
Modelo ligero / Cuantización
El aligeramiento del modelo se logra mediante una combinación de tres técnicas principales:
Cuantización 01
Cuantización posterior al entrenamiento (PTQ): Cuantiza el modelo directamente después del entrenamiento; es rápida y rentable, y suele utilizar una cuantización de 8 bits.

Entrenamiento consciente de la cuantización (QAT): Simula los efectos de la cuantización durante el entrenamiento, manteniendo la pérdida de precisión por debajo del 2%.
Poda de modelos 02
Poda de pesos: Elimina las conexiones de pesos por debajo de un umbral determinado.

Poda estructural: Elimina bloques de convolución o cabezales de atención completos para lograr una aceleración más significativa.
Destilación de conocimiento 03
Utiliza un modelo grande (red maestra) para guiar a un modelo más pequeño (red estudiante), conservando la precisión mientras reduce el número de parámetros en un 40–60%.
Ventajas del algoritmo de percepción
Compresión extrema de modelos con pérdida mínima de precisión
Las técnicas internas de aligeramiento de modelos de IA facilitan la implementación de algoritmos en plataformas perimetrales de baja capacidad de cómputo.
01/02
Seguimiento de objetos, conversión de distancia real, predicción de trayectoria y estimación de velocidad
Combinado con diversos algoritmos de posprocesamiento internos, el sistema permite el diseño de una lógica de advertencia más refinada e inteligente.
01/02
Contáctenos

Nombre

Nombre de la empresa

* Correo electrónico

* WhatsApp/Teléfono

Mensaje

Código de verificación

Consultar ahora

0755-86016313