商用車輛主動安全算法平台 | AUTOEQUIPS 感知技術

算法平台
算法平台
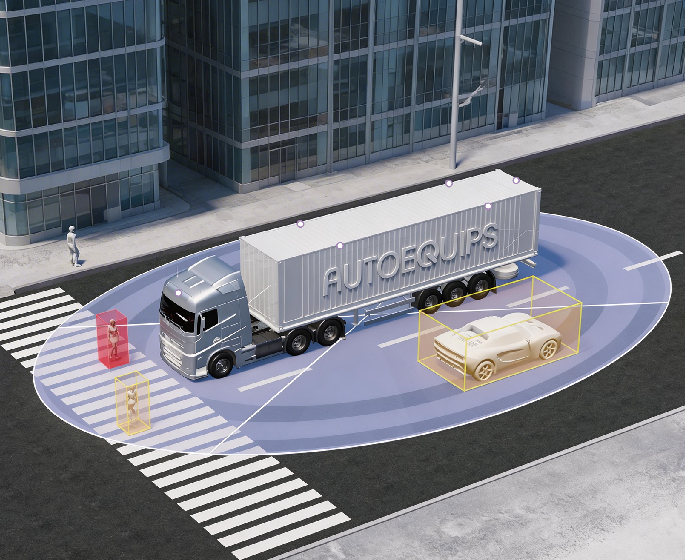
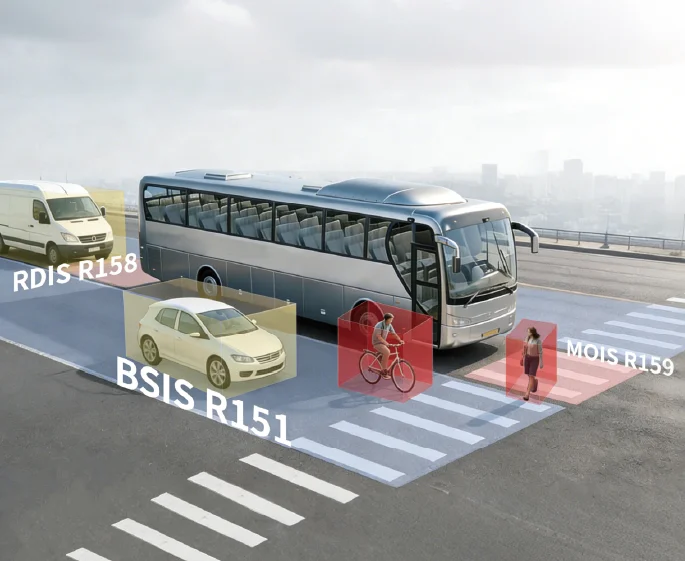
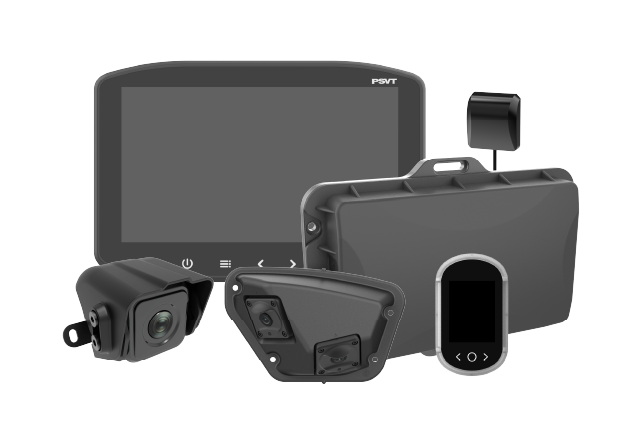
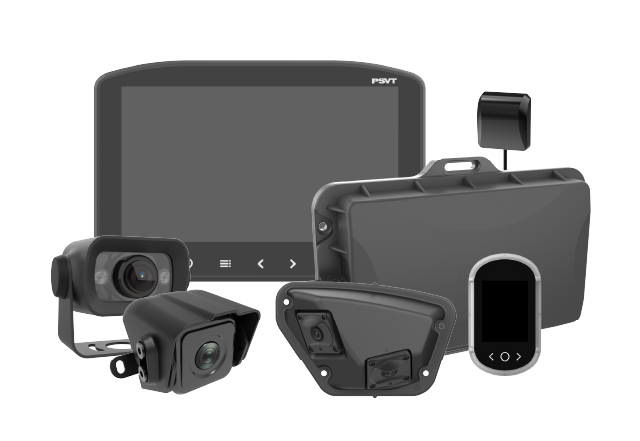
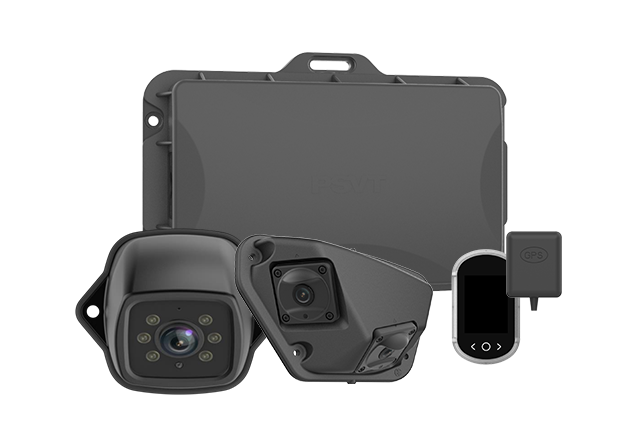
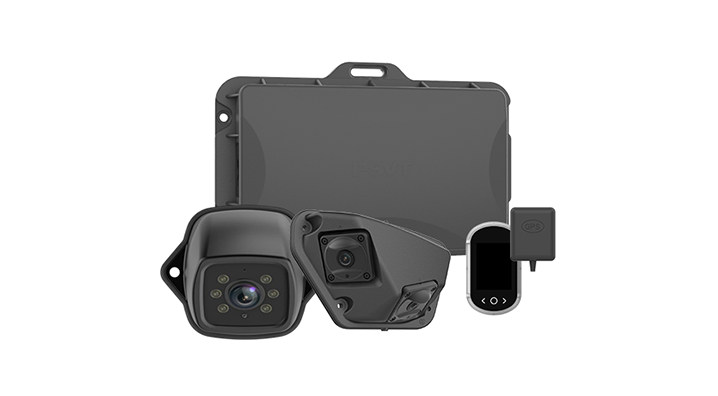
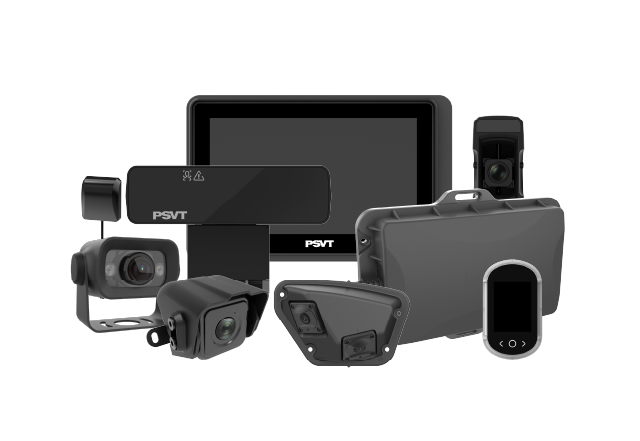
帷享科技專注於商用車主動安全演算法的研發,擁有自主開發的 AVM 360 度環景系統、MOIS 起步防護系統、RVCS 後視系統以及 BSD/BSIS 盲點監測系統,所有系統均符合聯合國 ECE R151/R158/R159 法規。我們的系統基於「感知–規劃–執行」架構搭建,融合攝影機與雷達數據,結合目標偵測、追蹤、距離與軌跡估算,並透過模型輕量化技術,即使在算力有限的邊緣運算平台上,也能實現高精度的風險感知能力。
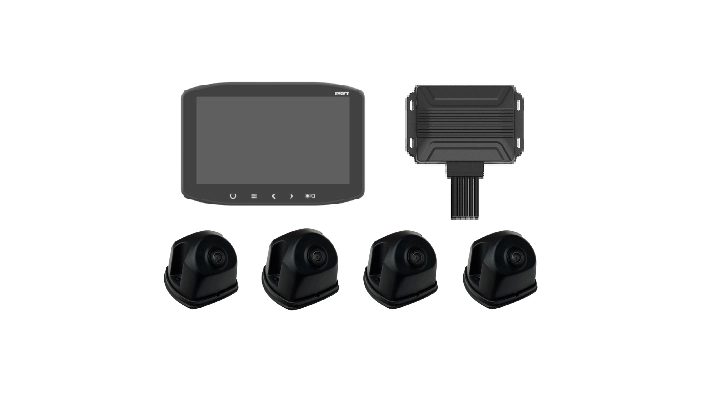
AVM
(360°環景監控系統)
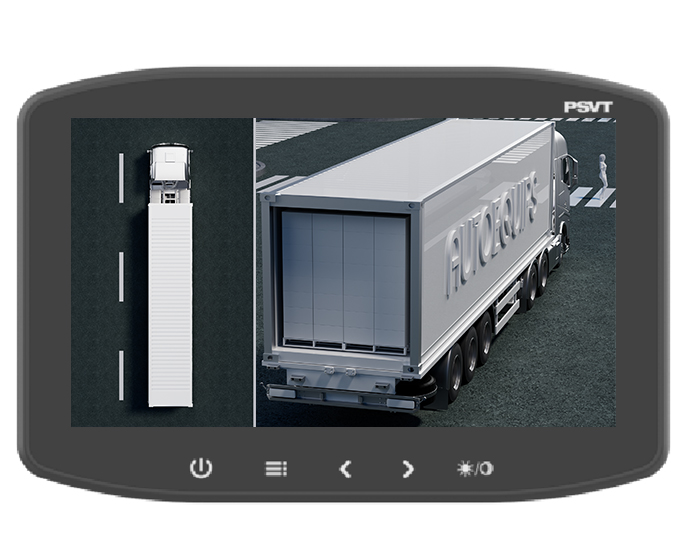
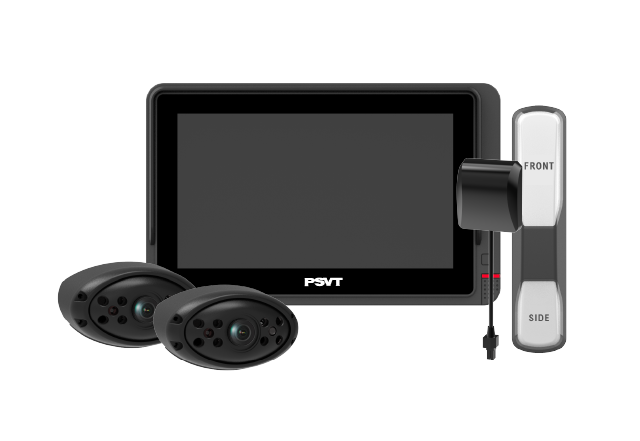
AVM是一種全景環視系統,通過在車輛前、後、左、右四個位置安裝攝像頭,採用廣角鏡頭捕捉實時圖像,經車載計算單元進行畸變校正、視角轉換、圖像拼接、GPU渲染,生成鳥瞰角度的360°環景合成視圖,實時顯示在車載系統屏幕上。
AVM演算法優勢
全方位環景覆蓋
自主研發的底部與周圍3D建模技術,提供真實的360°環景監控,實現零盲區,有效消除駕駛視覺盲區。
多視角切換
支援鳥瞰、2D及3D視角動態切換,使用者可自由調整觀看角度。
車輛適應性
透過參數校準,系統可適應不同攝影機的安裝位置與高度。
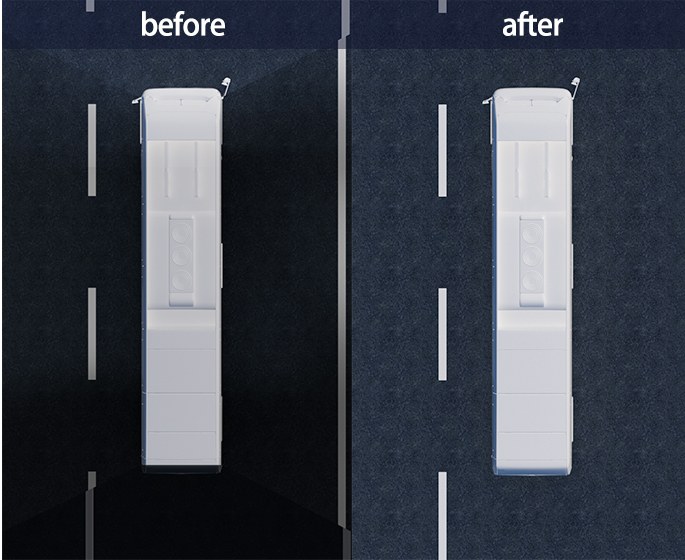
灰階補償
消除多路攝影機畫面間的曝光差異,呈現無縫環景影像,無明顯拼接痕跡。
無縫拼接
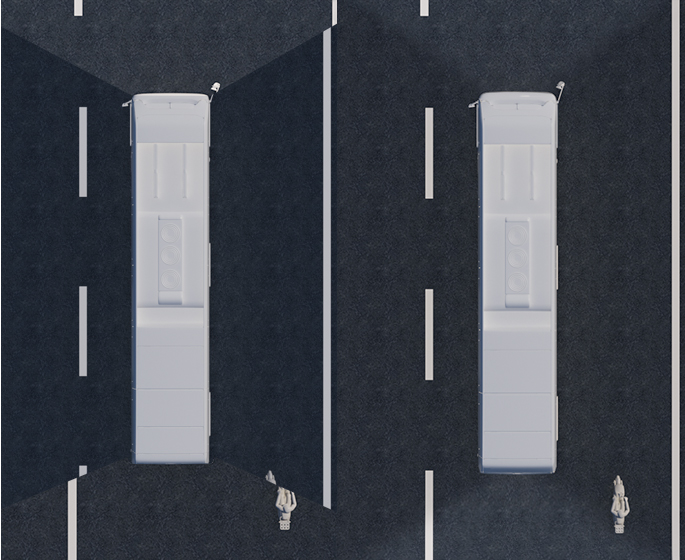
避免拼接縫處產生盲區導致物體消失,並消除地面可見的拼接線。
擴展性
可擴展至6通道AVM系統,以滿足較長車型的需求。
BSD/BSIS
(盲區檢測系統)
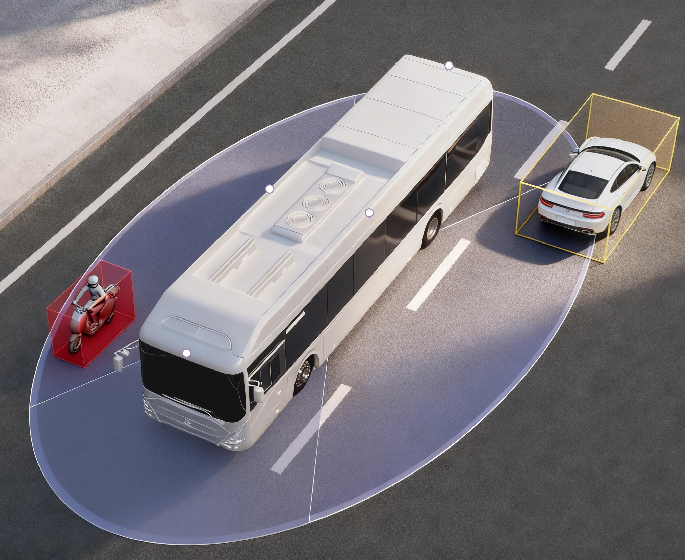
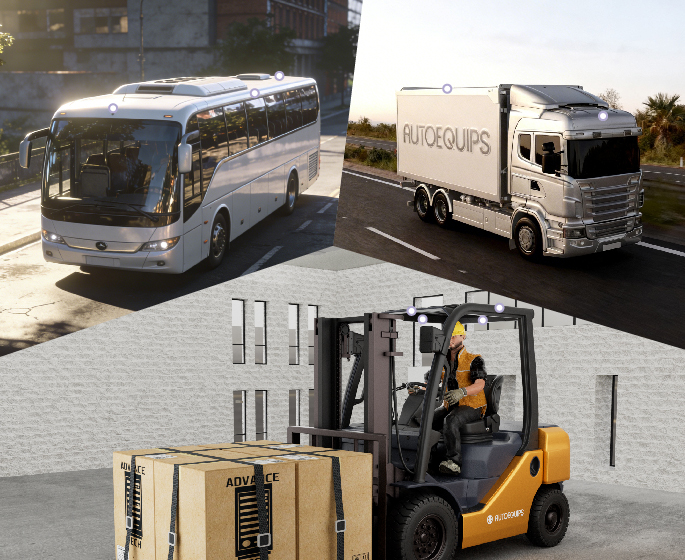
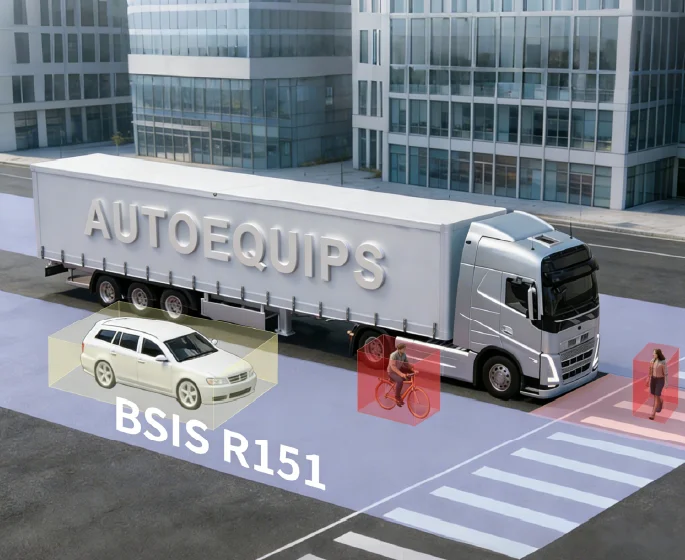
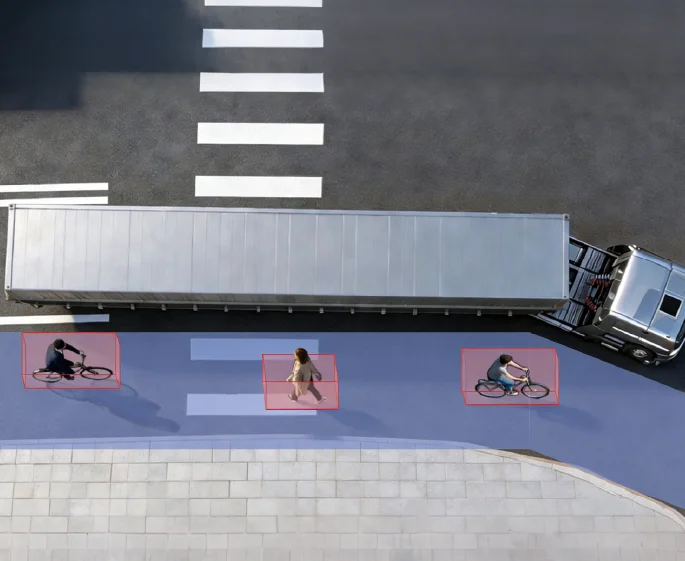
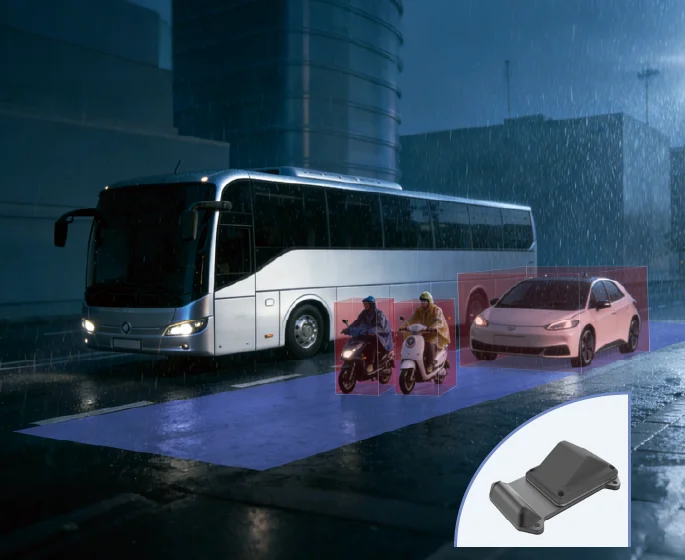
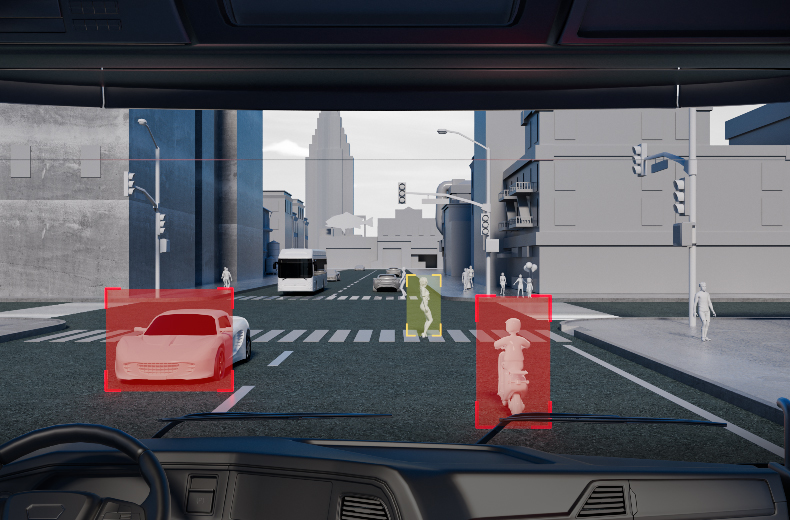
BSD 是一種監控車輛側方及後方盲區的安全系統。透過在車輛側方安裝感測器,該系統可即時掃描盲區,並識別周邊車輛、自行車騎士、電動自行車騎士及行人。當存在變道風險時,系統會發出視覺及/或聽覺警示,以防止變道碰撞。該系統可透過攝影機及/或毫米波雷達來實現。
盲點偵測演算法優勢
法規合規
完全符合 UN ECE R151 法規並取得認證;為歐洲新車強制配備項目。
弱勢用路人保護
偵測行人、自行車及電動車騎士,偵測率 >98%,準確率 >95%。
BSD 盲區偵測功能
偵測盲區內的車輛,並採用基於 TTC(碰撞時間)的警示來滿足 BSD 偵測要求,偵測率 >98%,準確率 >95%。
軌跡預測
超越靜態偵測,系統運用目標追蹤演算法預測運動趨勢,僅針對真實軌跡朝向車體移動的目標發出警告。
精準距離估算
透過距離校準,系統可估算目標的真實距離,並能搭配基於位置的精準警示。
夜間運作
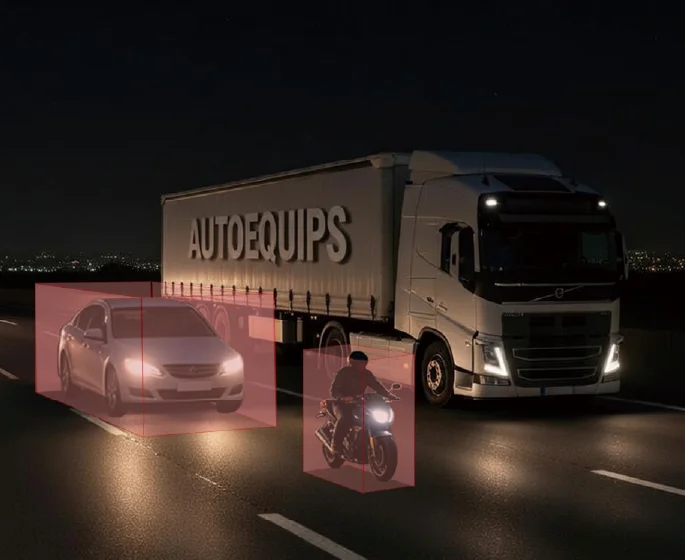
支援 24/7(日夜)全天候運作。在亮度大於 5 lux 的場景下即可偵測目標,優於法規要求的 15 lux 門檻。
雷達融合
可選配 77–79 GHz 毫米波雷達模組,與攝影機數據融合,提升大雨、大霧及夜間的偵測效能,提供更高的安全性與可靠性。
多模式警示
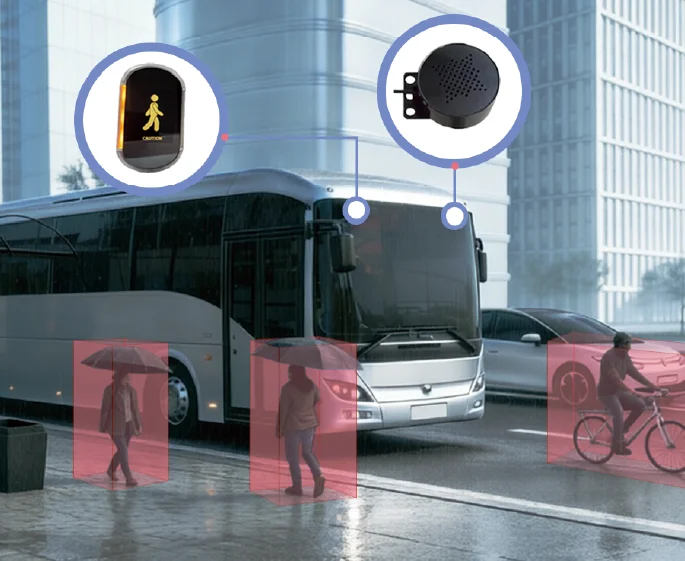
視覺警示(閃爍指示燈)與聽覺警示(蜂鳴器/語音)。警示等級依據車速與目標距離進行分級,提供實質輔助而非干擾。
車輛適應性
校準數據針對不同安裝高度範圍進行最佳化,支援約 2.0 m 至 3.5 m 的攝影機安裝高度。
MOIS
(前方起步盲區警示系統)
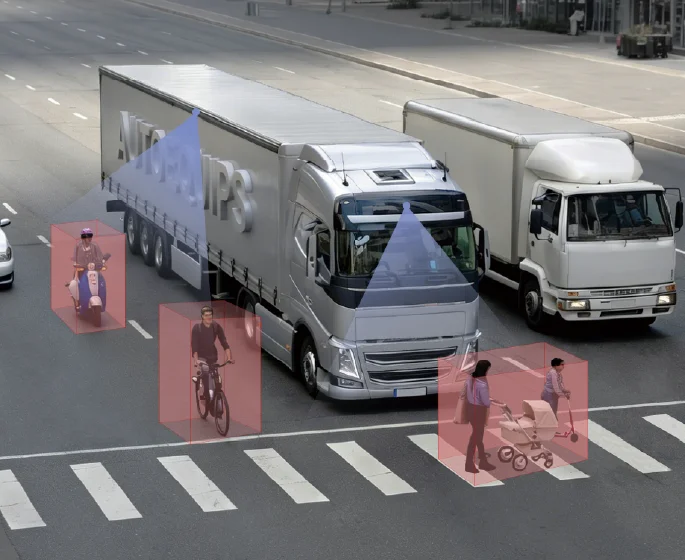
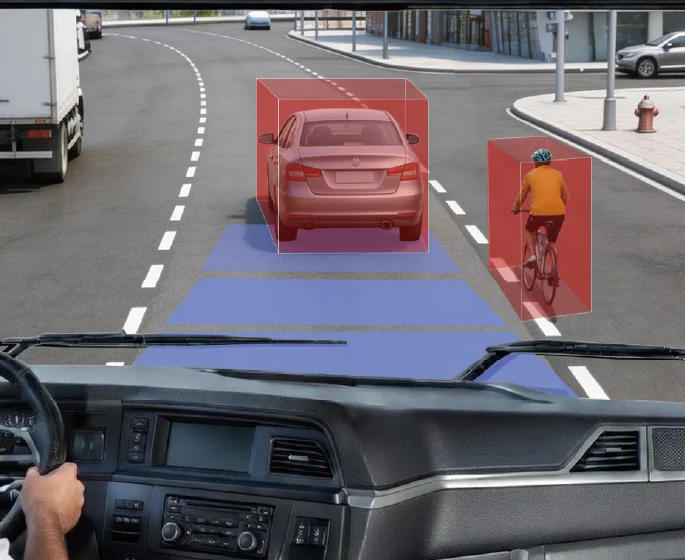
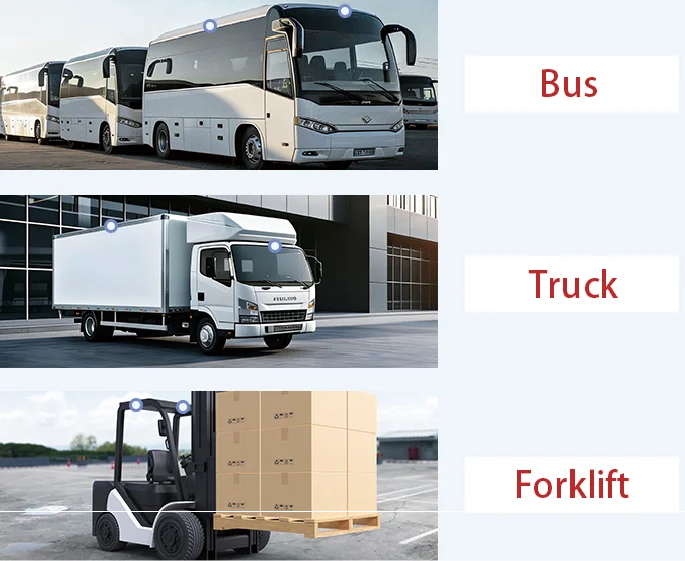
MOIS 是專為客車與卡車等商用車輛所設計的起步安全系統。當車輛靜止或低速起步時,前視攝影機會監測盲區內的弱勢道路使用者。若偵測到碰撞風險,系統將依 UN ECE R159 法規要求,向駕駛員發出視覺與聽覺警告。
MOIS演算法優勢

01

法規合規
完全符合聯合國歐洲經濟委員會 ECE R151 法規並獲得認證;為歐洲新車強制配備。

02

弱勢用路人保護
偵測行人、自行車騎士及電動自行車騎士,偵測率 >98%,準確率 >95%。

03

BSD 功能
偵測盲區內的車輛,並採用基於 TTC(碰撞時間)的警示來滿足 BSD 偵測要求,偵測率 >98%,準確率 >95%。

04

軌跡預測
超越靜態偵測,系統運用目標追蹤演算法預測運動趨勢,僅針對真實軌跡朝向車體移動的目標發出警告。

05

精準距離估算
透過距離校準,系統能估算目標的真實距離,並可搭配基於位置的精準警示。

06

夜間運作
支援 24/7(日夜)全天候運作。能在亮度大於 5 lux 的場景中偵測目標,優於法規要求的 15 lux 門檻。

07

雷達融合
可選配 77–79 GHz 毫米波雷達模組,與攝影機數據融合,以提升大雨、霧天及夜間的偵測效能,提供更高的安全性與可靠性。

08

多模式警示
視覺警示(閃爍指示燈)與聽覺警示(蜂鳴器/語音)。警告等級依據車速與目標距離進行分級,提供實質輔助而非干擾。

09
車輛適應性
校準數據針對不同安裝高度範圍進行最佳化,支援約 2.0 公尺至 3.5 公尺的攝影機安裝高度。
RVCS
(後視攝影機系統)
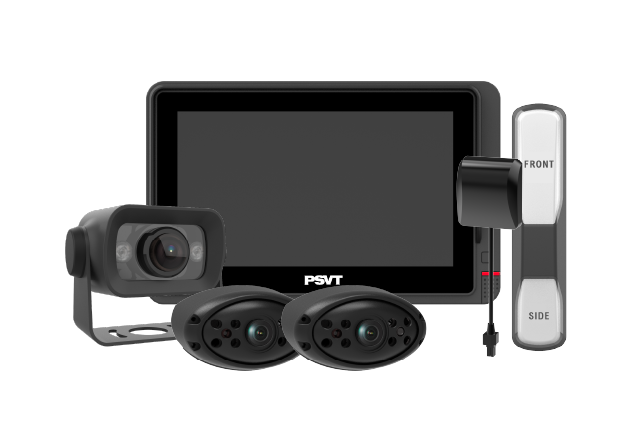
RVCS 是一款安裝於車輛尾部的後視攝影機系統。高畫質攝影機可即時捕捉車輛後方的動態環境,並將其顯示於車載顯示屏上。該系統可整合 AI 技術,偵測行人與車輛並提供碰撞預警,同時支援泊車與倒車輔助功能。
RVCS 演算法優勢
法規合規
完全符合 UN ECE R158 法規並取得認證;為歐洲新車強制規範。
泊車與碰撞避免
除了滿足強制性法規的視野要求外,該系統還利用 AI 主動偵測與行人、自行車騎士、電動自行車騎士及車輛的潛在碰撞,偵測率 >98%,準確率 >95%。
軌跡預測
除了靜態偵測外,該系統還整合物件追蹤演算法,以預測運動趨勢並提前 1–2 秒提供預警。
精準距離估算
透過距離校準,系統可估算物件的真實距離,並能結合基於位置的精準預警。
夜間運作
支援 24/7(日夜)運作。可在亮度大於 5 lux 的場景中偵測目標,優於法規中 15 lux 的亮度要求。
車輛適應性
校準數據針對不同的安裝高度範圍進行了最佳化,當駕駛員距離螢幕 0.6–1 m 且攝影機安裝高度約為 1.9 至 4 m 時,可滿足 R158 的視野要求。
通用感知
技術架構
技術架構
採用感知 – 規劃 – 執行三層架構
01
感知層
視覺與雷達感測器 → 自研 AI 偵測模型(單任務 / 多任務),支援邊界框偵測與語意分割。
02
規劃層
自研去彎曲/畸變校正演算法 → 實際距離轉換 → 基於卡爾曼濾波的目標追蹤、軌跡預測與速度估計 → 碰撞風險評估。
03
執行層
根據法規或風險等級,系統決定警示強度或煞車介入,並向人機介面系統或警示裝置輸出相應指令。
模型輕量化 / 量化
模型輕量化透過結合三種主要技術來實現:
量化 01
訓練後量化 (PTQ):在訓練後直接對模型進行量化;速度快且具成本效益,通常採用 8 位元量化。

量化感知訓練 (QAT):在訓練期間模擬量化效果,將準確度損失控制在 <2% 以內。
模型剪枝 02
權重剪枝:移除低於給定閾值的權重連接。

結構化剪枝:移除整個卷積區塊或注意力頭,以實現更顯著的加速。
知識蒸餾 03
使用大型模型(教師網路)來引導較小的模型(學生網路),在保持準確度的同時,將參數數量減少 40–60%。
感知算法優勢
極致模型壓縮,精度損失最小化
自研AI模型輕量化技術,使演算法更易部署於低算力邊緣平台。
01/02
目標追蹤、真實距離轉換、軌跡預測與速度估計
結合多種自研後處理演算法,系統可實現更精細且智慧的預警邏輯設計。
01/02
聯絡我們

名稱

公司名稱

* 電子郵件

* WhatsApp/電話

訊息

驗證碼

立即諮詢

0755-86016313