Reglamentos ONU R151/R159/R158
Ver más
Un sistema de cámaras de visión envolvente de 360° ayuda a los conductores de vehículos comerciales a comprender lo que ocurre alrededor de sus vehículos durante maniobras exigentes. Ya sea que un camión esté retrocediendo hacia un muelle de carga, un autobús esté circulando por un depósito concurrido o un vehículo de construcción se esté desplazando por una zona de trabajo restringida, la visibilidad limitada puede dificultar los movimientos rutinarios. Al combinar múltiples imágenes de cámaras en una vista sintetizada, la tecnología de visión envolvente proporciona a los conductores información visual adicional sobre los obstáculos cercanos y el espacio disponible. Para los gestores de flotas, la oportunidad va más allá de instalar cámaras: implica elegir un sistema que se adapte al vehículo, apoye a los conductores y ofrezca un valor práctico a lo largo de su vida útil.
Los vehículos comerciales operan en entornos donde las grandes dimensiones de los vehículos y el espacio limitado para maniobrar suelen coincidir. Las cabinas altas, las carrocerías largas, los accesorios de equipo y la carga pueden obstruir las líneas de visión directas. Los espejos proporcionan información esencial, pero los conductores deben interpretar varias vistas separadas mientras también monitorean a los peatones, el movimiento de los vehículos y la dirección de marcha. Durante un giro cerrado, la parte trasera del vehículo y su esquina delantera pueden requerir atención al mismo tiempo.
Las consecuencias de no detectar un obstáculo pueden ir más allá de la reparación inicial. Un muelle de carga dañado, una entrega interrumpida o un vehículo fuera de servicio pueden crear problemas de programación en toda la operación. Por lo tanto, los compradores de flotas deben evaluar la visibilidad en función de tareas específicas. La pregunta más útil es dónde tienen dificultades los conductores para ver durante el trabajo diario y qué información les ayudaría a juzgar esas situaciones con mayor confianza.
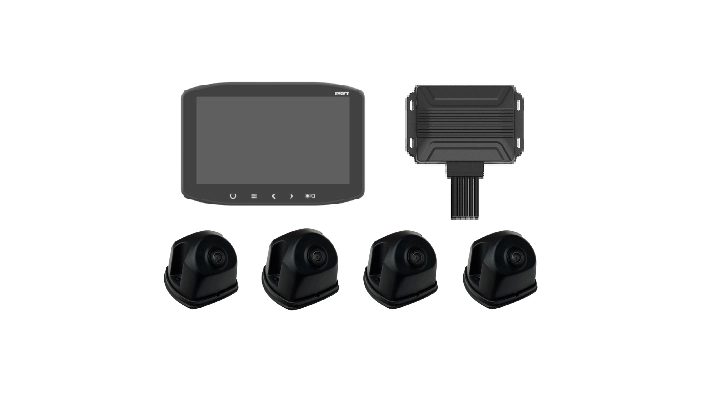
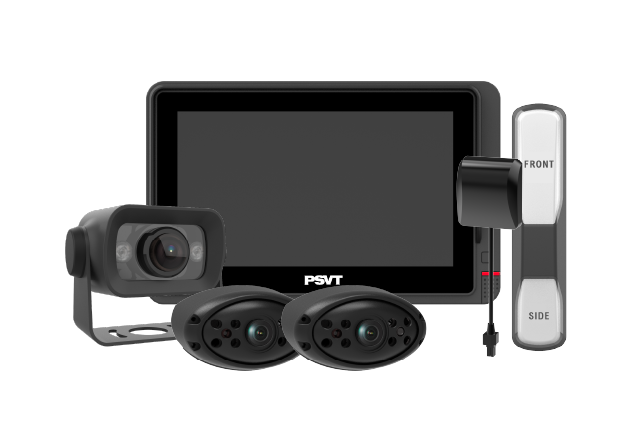
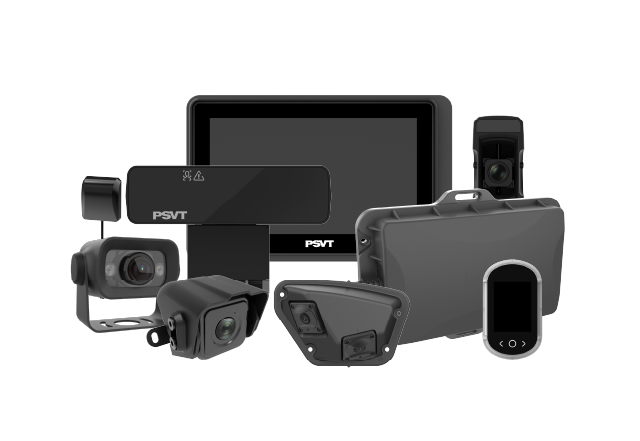
Un sistema de cámaras de visión envolvente de 360° utiliza múltiples cámaras montadas alrededor de un vehículo para capturar su entorno inmediato. Una unidad de procesamiento transforma y combina las imágenes superpuestas en una vista compuesta, que a menudo se presenta como una imagen cenital con un gráfico del vehículo en el centro. Dependiendo del producto, el monitor puede mostrar esta vista general junto con una imagen individual de la cámara delantera, trasera o lateral.
La perspectiva cenital se sintetiza a partir de cámaras montadas en el vehículo; no es una grabación de una cámara situada por encima del vehículo. Comprender esta distinción es importante porque la imagen depende de la ubicación de las cámaras, la calibración y el procesamiento de imágenes. Los objetos que se extienden por encima del suelo pueden aparecer estirados o distorsionados, especialmente cerca de los límites de la imagen. Los conductores deben aprender a interpretar la pantalla y utilizar las vistas de las cámaras individuales cuando necesiten más detalles.
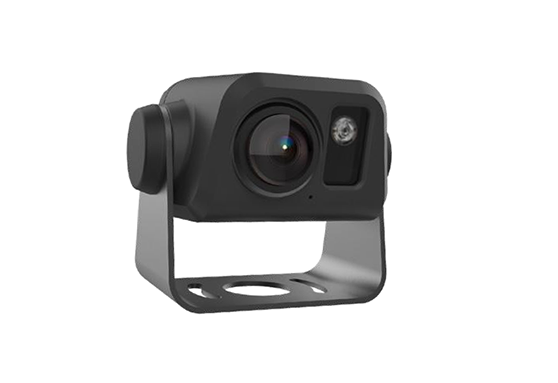
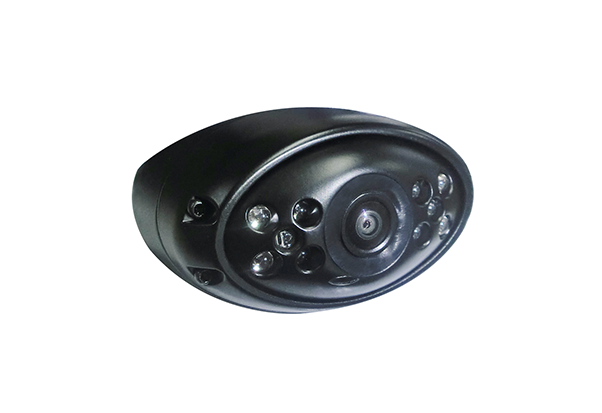
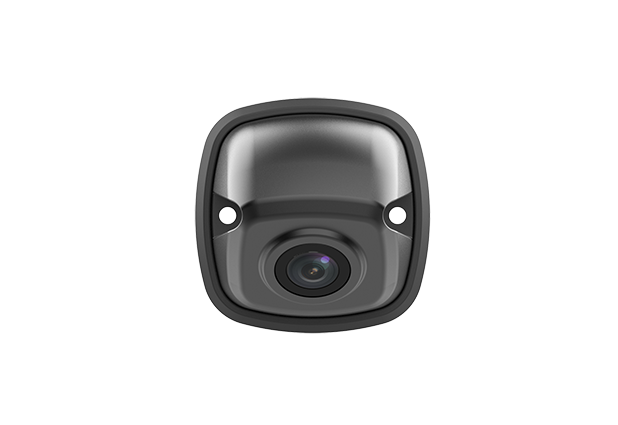
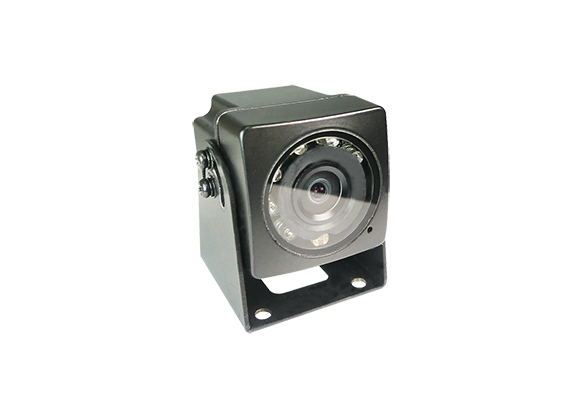
Las cámaras de gran angular capturan diferentes áreas alrededor del vehículo. Sus posiciones deben proporcionar una cobertura útil y permitir una superposición suficiente entre las imágenes adyacentes. Las decisiones de montaje deben tener en cuenta la forma de la carrocería, la longitud del vehículo, los equipos que sobresalen y las posibles fuentes de obstrucción. Una ubicación de cámara que funciona bien en un chasis vacío puede volverse inadecuada después de instalar una carrocería, un accesorio u otro equipo.
El procesador normalmente corrige la distorsión del objetivo, transforma las perspectivas de las cámaras y une las imágenes en un diseño compartido. Los ajustes de brillo y color ayudan a que las vistas adyacentes parezcan más coherentes cuando un lado del vehículo está a la sombra y el otro está expuesto a una fuerte luz solar. El objetivo práctico es obtener una imagen que los conductores puedan interpretar rápidamente, con límites comprensibles entre el vehículo y el espacio circundante.
La calibración establece cómo se relaciona la imagen de cada cámara con el vehículo y con las demás cámaras. La precisión de la instalación, por lo tanto, influye directamente en el resultado mostrado. La guía de resolución de problemas del fabricante identifica la alineación de la alfombra de calibración, la orientación de la cámara y la precisión de los puntos de calibración como factores que afectan la configuración. Los compradores deben tratar la calibración como un entregable de instalación obligatorio, con comprobaciones documentadas antes de que el vehículo vuelva a la operación.
Los muelles de carga suelen combinar estructuras fijas con obstáculos cambiantes: palés, vehículos estacionados, equipos de manipulación y personas que se mueven entre las áreas de trabajo. Una cámara trasera proporciona una vista útil detrás del vehículo, mientras que una vista envolvente añade contexto sobre el espacio lateral y la alineación del vehículo. Esto puede ayudar a los conductores a identificar cuándo una maniobra debe pausarse para realizar otra comprobación o ajuste.
Un sistema de cámaras de visión envolvente de 360° puede ayudar a los conductores a monitorear el espacio cercano al entrar por puertas estrechas, moverse alrededor de equipos estacionados o girar dentro de un patio confinado. Estas situaciones exigen prestar atención a varias partes del vehículo simultáneamente. Una vista general clara puede facilitar la interpretación de la relación entre el vehículo y las estructuras cercanas, especialmente cuando se combina con una imagen relevante de la cámara lateral.
Los autobuses y autocares maniobran regularmente cerca de otros vehículos, equipos de mantenimiento y personal. Los movimientos en el depósito pueden implicar un espacio limitado a ambos lados, paradas frecuentes y cambios en la actividad de los peatones. La ubicación de las cámaras y el diseño del monitor deben reflejar esas condiciones. Una demostración útil debe reproducir las maniobras típicas del depósito, incluyendo el estacionamiento junto a otro autobús y el desplazamiento por los carriles de servicio.
Los vehículos de construcción e industriales se enfrentan a condiciones del terreno cambiantes, accesorios y obstrucciones. La instalación de una visión envolvente debe evaluarse con la máquina en su configuración de trabajo normal. Los compradores deben inspeccionar si una cuchara, una carrocería elevada, una carga transportada u otro equipo bloquea una cámara. La cobertura que parece convincente en una demostración estática puede cambiar cuando la máquina comienza su trabajo real.
El sistema de cámaras de visión envolvente de 360° adecuado debe seleccionarse en función de los requisitos de cobertura y no solo del número de cámaras. Las configuraciones de cuatro cámaras suelen colocar cámaras en la parte delantera, trasera y en ambos lados. Las configuraciones de seis cámaras pueden proporcionar puntos de vista adicionales o superposición donde las dimensiones del vehículo y las limitaciones de montaje así lo requieran. Sin embargo, el beneficio depende de si el procesador admite el diseño de unión previsto y de si las cámaras pueden montarse de manera efectiva.
Los vehículos largos merecen una atención particular. Una imagen de gran angular puede cubrir un área grande mientras proporciona detalles limitados en el extremo más alejado de esa área. Las cámaras adicionales pueden ayudar a abordar algunos desafíos de instalación, pero no garantizan automáticamente una mejor visibilidad. Los vehículos articulados requieren una evaluación adicional porque la relación entre las secciones del vehículo cambia durante un giro. Los compradores deben solicitar demostraciones que cubran la geometría y el movimiento reales del vehículo.
La resolución solo es útil cuando la imagen mostrada contiene información que el conductor puede reconocer. Pregunte si los peligros comunes siguen siendo visibles en la vista general y en las vistas de las cámaras individuales. Evalúe el sistema a la luz del día, a la sombra y en las condiciones de iluminación relevantes para la flota. Una demostración diurna clara no establece cómo funciona el sistema en la entrada de un almacén con poca luz o en un depósito con iluminación desigual.
Al comparar un sistema de cámaras de visión envolvente de 360°, inspeccione las áreas donde se encuentran las imágenes adyacentes. Mediante una prueba controlada y estacionaria, coloque objetos representativos cerca de esos límites y examine cómo aparecen. Busque bordes duplicados, cambios bruscos de brillo, distorsiones confusas u objetos que resulten difíciles de identificar. Una costura de aspecto limpio es útil, pero la interpretación fiable de los peligros cercanos es más importante.
Los conductores necesitan imágenes de cámara que sigan siendo comprensibles a medida que el vehículo se mueve. Solicite información sobre la latencia de extremo a extremo y evalúe el rendimiento durante maniobras controladas a baja velocidad. Observe si hay imágenes retrasadas, congelamientos o interrupciones cuando la pantalla cambia de vista. Los criterios de aceptación deben reflejar el uso previsto de la flota y las capacidades documentadas del proveedor, en lugar de depender de una demostración que muestre solo un vehículo estacionario.
El tamaño, el brillo, el ángulo de visión y la ubicación del monitor influyen en la facilidad de uso. El conductor debe poder echar un vistazo a la pantalla sin que esta obstruya las líneas de visión o los controles esenciales. El cambio automático de vista puede ser útil cuando se vincula a las señales de marcha atrás o de intermitentes, siempre que el sistema lo admita. Compruebe si la vista seleccionada aparece en el momento adecuado y si los conductores pueden volver fácilmente a la vista general.
Las carcasas de las cámaras son solo una parte de la durabilidad de la instalación. Los cables, conectores, soportes y el enrutamiento también deben ser adecuados para la vibración, la humedad, los cambios de temperatura y las prácticas de limpieza. Pida a los proveedores que identifiquen las condiciones cubiertas por sus especificaciones. Los equipos de mantenimiento también deben entender cómo diagnosticar una cámara que ha fallado, reemplazar los componentes dañados y determinar si el trabajo de reparación requiere una recalibración.
Una pantalla convencional de visión envolvente ayuda a los conductores a ver las áreas cercanas. La detección por IA añade una capacidad independiente al identificar categorías de objetos especificadas y generar alertas cuando se cumplen las condiciones configuradas. Estas funciones pueden trabajar juntas, pero una imagen unida no incluye inherentemente la detección de peatones, la detección de vehículos, la medición de distancias o las advertencias de colisión. Cada capacidad debe confirmarse para el producto propuesto.
Para un sistema de cámaras de visión envolvente de 360° con funciones de IA, los compradores deben preguntar qué objetos se detectan, dónde funciona la detección y qué afecta al rendimiento. La evaluación debe incluir ropa representativa, fondos, iluminación y configuraciones de vehículos. La relevancia de las alertas es tan importante como su disponibilidad: las advertencias innecesarias y frecuentes pueden reducir la atención del conductor. Una prueba piloto útil debe registrar las detecciones fallidas y las alertas no deseadas bajo condiciones definidas y repetibles.
La visualización en vivo apoya las decisiones inmediatas, mientras que la grabación permite a los equipos autorizados revisar los eventos después. Cuando se admite, el vídeo almacenado puede ayudar a explicar una colisión en un área de carga, una carga dañada o una maniobra disputada. El valor depende de lo que se capture: un canal de cámara individual puede mostrar detalles que son más difíciles de interpretar en una vista general unida. Los compradores deben confirmar exactamente qué transmisiones se pueden grabar y reproducir.
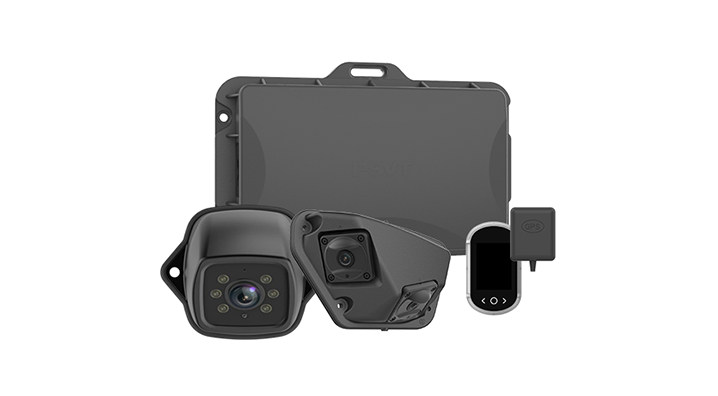
La grabación debe evaluarse por separado de la funcionalidad de la pantalla en vivo. Algunas instalaciones requieren un grabador móvil compatible y conexiones adecuadas; la documentación del fabricante proporciona ejemplos de cámaras conectadas a equipos de grabación móvil a través de adaptadores especificados. Los compradores deben verificar su configuración propuesta en lugar de asumir que la grabación está incluida. La capacidad de almacenamiento, las marcas de tiempo, los procedimientos de exportación, el comportamiento ante la pérdida de energía y el acceso a las grabaciones deben probarse antes del despliegue.
Un sistema de cámaras de visión envolvente de 360° eficaz requiere un proceso de instalación repetible. Ese proceso debe cubrir las ubicaciones de montaje, la seguridad de los soportes, la protección de los cables, la calibración y las comprobaciones finales de cobertura. Las flotas con varios tipos de carrocería pueden necesitar diferentes estándares de instalación para cada configuración. Documentar esos estándares ayuda a los equipos de compras a comparar propuestas completas y permite a los equipos de mantenimiento restaurar una instalación de manera constante después de una reparación.
La formación debe explicar qué muestra la pantalla, dónde puede producirse la distorsión y cómo reconocer una imagen no disponible u obstruida. Los conductores deben practicar maniobras normales en un área controlada y entender cuándo detenerse e inspeccionar el entorno directamente. Las comprobaciones diarias deben incluir la limpieza de las cámaras y el funcionamiento de la pantalla. La confianza debe provenir de la familiaridad con las capacidades y los límites del sistema.
Una decisión de compra debe tener en cuenta el coste total instalado, incluyendo la calibración, la formación, el mantenimiento y cualquier equipo de grabación. Los gestores de flotas pueden comparar esa inversión con su propio historial de incidentes relevantes, costes de reparación, tiempo de inactividad y esfuerzo administrativo. Esto crea un caso de negocio más creíble que aplicar una reducción porcentual genérica a los costes de accidentes de toda la flota.
Una prueba piloto debe incluir vehículos y rutas que representen los desafíos operativos normales. Establezca medidas de referencia y, a continuación, haga un seguimiento de los resultados comparables durante la prueba. Las medidas útiles incluyen los daños relacionados con las maniobras, la disponibilidad de las cámaras, el tiempo de instalación, los requisitos de mantenimiento y los comentarios de los conductores. Cuando la revisión de las grabaciones forma parte de la propuesta, pruebe cuánto tarda un usuario autorizado en encontrar y exportar un evento relevante. Trate cualquier ahorro proyectado como una suposición hasta que la evidencia de la flota lo respalde.
La razón más sólida para invertir en un sistema de cámaras de visión envolvente de 360° es proporcionar a los conductores información útil en los momentos en que el tamaño del vehículo y la visibilidad restringida dificultan el juicio. Lograr esto requiere más que una imagen convincente en el monitor. La cobertura específica del vehículo, el procesamiento estable, el hardware adecuado, una calibración cuidadosa y una formación práctica contribuyen al resultado.
Antes de comprometerse con el despliegue de la flota, solicite una demostración en un vehículo representativo y acuerde criterios de aceptación claros. Revise las maniobras reales, inspeccione los límites de las cámaras e involucre a los conductores y al personal de mantenimiento. Un proveedor debe ser capaz de explicar la configuración propuesta, demostrar su rendimiento y brindarle soporte después de la instalación. Esa evidencia proporciona a los compradores de flotas una base más sólida para elegir una solución que se adapte a las operaciones diarias.
Una cámara de marcha atrás muestra principalmente el área detrás del vehículo. La visión envolvente combina varias imágenes de cámaras para proporcionar un contexto más amplio alrededor de la parte delantera, trasera y los lados. Muchos sistemas también muestran vistas individuales para una inspección más detallada.
No. La cobertura depende de las posiciones de montaje, la forma del vehículo, las obstrucciones, la iluminación y el procesamiento de imágenes. La vista general sintetizada también tiene limitaciones al mostrar objetos elevados. Los conductores deben seguir utilizando los procedimientos de observación y maniobra establecidos.
No. Las cámaras adicionales son útiles cuando abordan un requisito de cobertura identificado y el procesador admite la disposición prevista. Los factores decisivos son la cobertura utilizable, el detalle de la imagen, la superposición y la calidad de la instalación en el vehículo real.
No. La visión envolvente y la detección por IA son funciones independientes. Los compradores deben verificar las categorías de objetos admitidas, las zonas de alerta, las condiciones de funcionamiento y los requisitos de hardware para cualquier capacidad de IA propuesta.
La grabación está disponible en configuraciones adecuadas, pero puede requerir almacenamiento integrado o un grabador compatible independiente. Confirme si el sistema graba canales individuales, la vista unida o ambos, y pruebe la reproducción y la exportación.
La idoneidad de la adaptación depende del vehículo y del producto. Un estudio de instalación debe confirmar las opciones de montaje, el enrutamiento de los cables, la compatibilidad eléctrica, la ubicación del monitor y el acceso al espacio necesario para la calibración.
Siga las instrucciones de mantenimiento del fabricante y compruebe la alineación de la imagen después de eventos que puedan mover una cámara o cambiar su geometría de montaje. La sustitución de la cámara, los daños en los soportes y las reparaciones relevantes de la carrocería son motivos para evaluar si es necesaria una recalibración.
Solicite demostraciones en vehículos comparables utilizando las mismas tareas de evaluación. Compare la cobertura, la interpretación de la imagen, el comportamiento de la pantalla, la documentación de durabilidad, la funcionalidad de grabación, el soporte de instalación y el coste total de propiedad. Una prueba estructurada del vehículo proporciona pruebas más sólidas que solo las especificaciones.