国連規則 R151/R159/R158
詳細はこちら
商用車は、一瞬の視界不良が重大な結果を招く恐れのある環境で運行されています。トラック、バス、ごみ収集車、建設機械、その他の大型車両には広範囲な死角があり、旋回半径も大きく、歩行者、自転車、近隣の車両と複雑に相互作用します。AI AVMは、360度の全方位視界とAI検知技術を組み合わせ、ドライバーが車両周辺の状況を把握し、発生しつつあるリスクに対応できるようにします。フリートオペレーターにとって、この技術は単にカメラ映像をアップグレードしたものではなく、事故防止、ドライバーのパフォーマンス向上、請求管理、より効率的な運行をサポートするアクティブセーフティ層となり得ます。
従来のミラーや個別のバックカメラは依然として有用ですが、部分的な視界しか提供しません。ドライバーは数秒のうちに、複数のミラー、後方ディスプレイ、前方の道路、車両の計器を確認しなければならない場合があります。混雑した都市部、忙しい車庫、建設現場、物流ヤード、旅客ターミナルでは、その課題はさらに大きくなります。交通弱者はあっという間に死角エリアに進入してくる可能性があり、狭い車線や固定障害物によって修正の余地はほとんど残りません。
従来のアラウンドビューモニターは、複数のカメラからの映像をつなぎ合わせて鳥瞰映像を表示することで状況を改善します。しかし、ドライバーはディスプレイに表示されるすべての物体に自ら気づき、解釈し、反応しなければなりません。視覚的に負荷の高い状況では、受動的な視界確保だけでは不十分な場合があります。人工知能は、関連する物体を識別し、すべての視覚情報を同等の重要度で提示するのではなく、潜在的な危険に注意を促すことで、もう一段階のサポートを提供します。
この違いは商用フリートにおいて重要です。乗用車は通常、ドライバーが固定されており、運行条件も比較的予測可能です。一方、フリート車両は複数のドライバーによって使用され、専用の架装が施され、長時間のシフトで運行され、混雑した荷役エリアや複雑な作業現場にさらされる可能性があります。したがって、安全装備は、不要な認知負荷を増加させることなく、危険をより理解しやすいものにする必要があります。
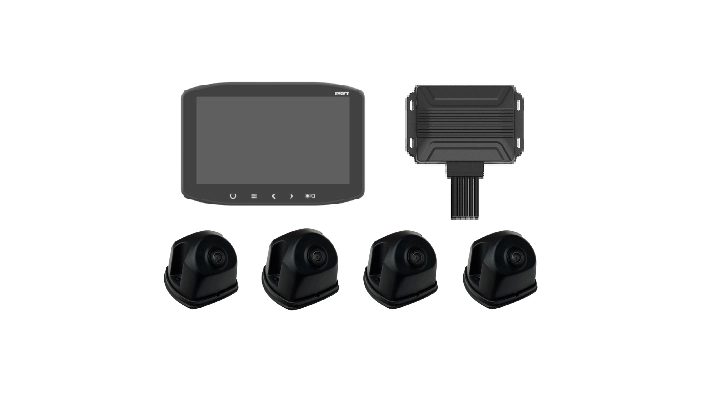
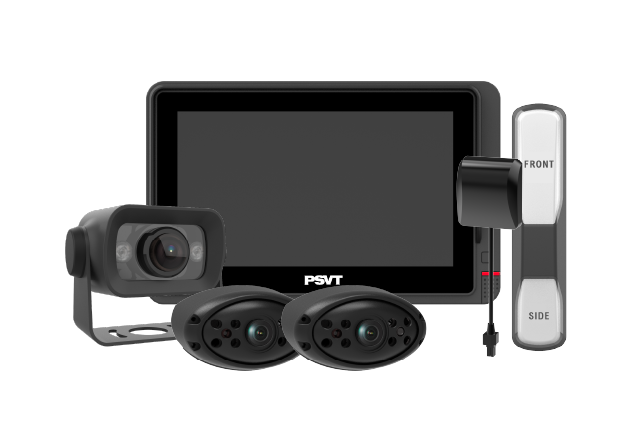
アラウンドビューモニタリングシステムは通常、車両の前後左右に搭載された4つの広角カメラを使用します。それらの映像はキャリブレーションされ、統合された360度ビューとして合成されます。このシステムは、鳥瞰映像、個別のカメラチャンネル、またはバックやウインカーに連動して選択されたビューを表示できます。
AI AVMは、コンピュータビジョンアルゴリズムによりこのアーキテクチャを強化します。製品の構成によりますが、システムは車両周辺の歩行者、自転車、オートバイ、車両、またはその他の定義された物体を検知できます。ディスプレイ上で検知物をハイライト表示し、リスクゾーンをマーキングし、旋回、バック、低速操作に関連するエリアに物体が進入した際に視覚的または聴覚的な警告を発することがあります。
最も有用なソリューションは、単にアラームを増やすものではありません。車両の状態、物体の種類、位置、動き、設定された検知ゾーンを利用して、アラートをより関連性の高いものにします。例えば、意図した進路の外で安全に立っている人は、旋回するトラックの横を移動する自転車と同じ警告を出す必要はありません。効果的なシステム設計は、検知範囲とアラートの品質のバランスを取り、ドライバーが警告を信頼し、使い続けるようにします。
全方位視界インテリジェンスの価値は、日常的なフリートのシナリオを通じて最も理解しやすいものです。
トラックが都市部の交差点で旋回する際、自転車が助手席側から接近して見にくくなることがあります。360度システムはドライバーに統合された視界を提供し、AI検知は自転車を識別して車両の関連する側面を強調表示できます。バック時には、後方カメラ映像と歩行者検知を組み合わせ、操作エリアに進入してくる人に注意を促します。車庫では、鳥瞰映像により、ドライバーは駐車車両、荷役ベイ、固定構造物までの距離を判断しやすくなります。
ごみ収集車は、頻繁な停止、バック、車両周辺の作業員、住宅街での運行という特に過酷な条件に直面します。バスは、停留所、ターミナル、都市部の交差点周辺の歩行者や自転車を管理する必要があります。建設車両は、車線が明確に定義されていない環境で、作業員、資材、機械の近くで作業します。配送車両は、不慣れなヤードや狭い荷役スペースに繰り返し進入します。いずれの場合も、システムは断片的なカメラ映像を、より理解しやすく、優先順位付けされた情報に変換するのに役立ちます。
大型車両には、キャブの設計、架装構成、搭載機器によって異なる死角があります。ドライバーは経験によって補うことができますが、熟練したプロであってもすべてのエリアを継続的に観察することはできません。キャリブレーションされた全方位映像は視覚の分断を減らし、車両と近隣の物体との関係をより理解しやすくします。
AI AVMはその映像に検知サポートを追加します。ドライバーがディスプレイ全体を継続的にスキャンすることを期待するのではなく、システムは事前に定義されたリスクゾーン内の歩行者や自転車に注意を向けることができます。これは、旋回、バック、駐車、近接操作時に多くの衝突が発生する低速域で特に価値があります。
フリートセーフティは、事後に記録するだけでなく、インシデントを未然に防ぐのに役立つ場合に最も効果的です。適切なタイミングで発せられる警告は、ドライバーに一時停止、周囲の再確認、または操作の調整を促すことができます。どのドライバー支援製品も観察と判断に取って代わるものではありませんが、適切に設計されたアラートは、行動を起こすための追加の機会を提供できます。
運用上の目標は、最大限のアラーム頻度ではなく、意味のある介入であるべきです。フリートマネージャーは、システムがどのようにリスクゾーンを定義するか、検知動作を異なる車両タイプに適応させられるか、そしてどのように不要なアラートを制限するかを評価する必要があります。ドライバーが信頼する警告は、頻繁に無視される高感度なシステムよりも価値があります。
低速衝突であっても、多大なコストを生み出す可能性があります。これには、車両修理、第三者への損害、傷害請求、法的費用、事務作業、ダウンタイム、代替車両費用、顧客信頼の喪失などが含まれます。直接の修理請求書は、総ビジネス影響の一部に過ぎないことがよくあります。
したがって、防止技術は、フリートの完全なインシデントコストプロファイルに対して評価されるべきです。オペレーターは、バック、側面接触、旋回、車庫内衝突の頻度と重大性を確認し、どの事象が全方位視界と物体検知の改善によって影響を受ける可能性があるかを特定できます。これにより、一般的な安全主張に依存するよりも、より信頼性の高いビジネスケースが作成されます。
ドライバーのスキル、ルートへの慣れ、経験はフリート内で異なる場合があります。季節雇用の採用、従業員の離職、臨時ドライバーの使用は、そのばらつきを増大させる可能性があります。標準化された視覚インターフェースと警告戦略は、車両とドライバー全体により一貫したサポートを提供できます。
このシステムはトレーニングの強化にも役立ちます。選択した製品に録画機能が含まれ、組織が映像を責任を持って管理している場合、近接操作や繰り返し発生するリスク箇所の録画例をコーチングセッションで使用できます。映像を責任追及のためだけに使用するのではなく、先進的なフリートは、なぜリスクの高い状況が発生するのか、そしてルート、手順、またはトレーニングをどのように改善できるかを理解するために活用できます。
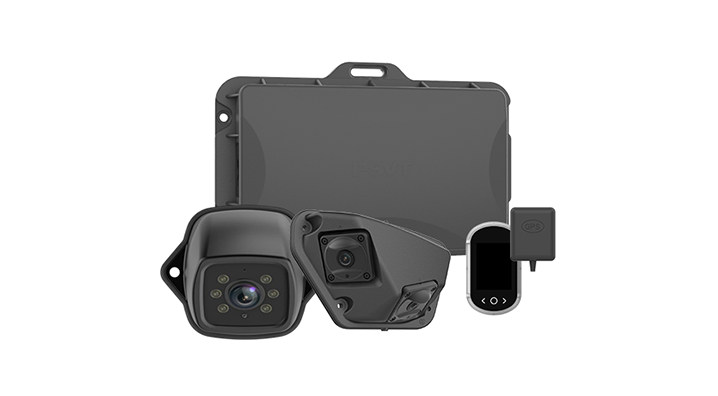
一部のプラットフォームは、全方位セーフティとローカル録画またはモバイルDVR機能を組み合わせています。これにより、同期されたカメラ映像がインシデント調査、保険協議、運用レビューをサポートできます。証拠は、車両の動き、周辺の道路利用者の位置、一連の出来事を明確にするのに役立ちます。
録画が製品アーキテクチャの一部である場合、購入者はストレージ容量、録画期間、イベント保護、エクスポート方法、サイバーセキュリティ、プライバシー要件を検討する必要があります。強力なセーフティプラットフォームは、不要な運用の複雑さを生み出すことなく、映像を有用なものにすべきです。GPS、4G接続、またはフリート管理ソフトウェアとの統合により、リモート映像リクエスト、イベントアップロード、車両位置コンテキストがさらに可能になります。
その違いは、視界確保と解釈の違いとして要約できます。標準的なAVMシステムは、車両周辺の統合ビューを提供します。ドライバーが視界を確保するのに役立ちますが、一般的に物体認識とリスク評価は完全にドライバーに委ねられています。インテリジェントなソリューションは、アルゴリズムを使用して選択された道路利用者や物体を識別し、ターゲットを絞ったアラートを生成できます。
これは、AI搭載製品がすべて同じ結果をもたらすという意味ではありません。パフォーマンスは、カメラ品質、視野、キャリブレーション、アルゴリズムトレーニング、処理ハードウェア、レイテンシ、環境耐性、アラートロジックに依存します。購入者は「AI」というラベルだけでなく、自社のフリートの実際の車両、ルート、運行条件でシステムがどのように機能するかを検討する必要があります。
例えば、管理されたデモンストレーションでの検知精度は、豪雨、低照度、グレア、汚れ、部分的な隠蔽、混雑した環境でのパフォーマンスを表していない可能性があります。商用車の購入者は、ベンダーに能力と限界の両方を説明するよう求めるべきです。規律の取れたパイロットテストは、その技術が意図した用途で信頼でき、実行可能な情報を生成するかどうかを確認する最良の方法であることがよくあります。
システムが識別できる物体クラスと、それらのクラスがフリートのリスクプロファイルに合致しているかを判断します。都市部バスのオペレーターは歩行者と自転車の検知を優先するかもしれませんが、建設フリートは近接する作業員と車両に焦点を当てるかもしれません。検知パフォーマンスがどのように測定されるか、どのような条件でテストされたか、そして誤アラームがどのように制御されるかを尋ねてください。
解像度だけでは有用な画質は決まりません。低照度パフォーマンス、高ダイナミックレンジ、グレア耐性、レンズ歪み、耐候性、雨、ほこり、極端な温度下で鮮明な映像を維持する能力を考慮してください。カメラの配置も重要です。架装、トレーラー、リフティング機器、アクセサリーは、設置が慎重に設計されていないと、重要な視界を遮る可能性があります。
正確な映像合成と物体の位置決めは、適切な設置とキャリブレーションに依存します。そのプロセスにどれだけのスペース、機器、技術的スキルが必要かを評価してください。複数車庫を持つフリートにとって、再現性が不可欠です。1台のデモ車両ではうまく機能しても、何百台もの車両で再現するのが難しいシステムは、高い導入およびメンテナンスコストを生み出す可能性があります。
警告がいつ作動するか、どこに表示されるか、ドライバーが緊急度をどのように区別できるかを確認します。アラートは、ウインカー、バックギア、車速、または設定可能なゾーンに連動する場合があります。目標は、ドライバーを圧倒することなく、適切なタイミングで情報を提供することです。パイロットテスト中のドライバーからのフィードバックにより、警告が理解しやすく、タイムリーで、信頼できるかどうかを確認できます。
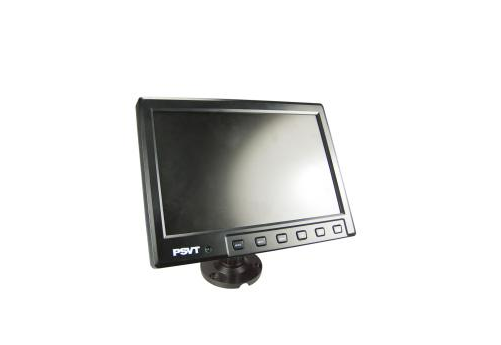
システムは車両の電気および通信アーキテクチャに適合する必要があります。購入者は、CAN統合、トリガー入力、モニター配置、電源管理、既存のレコーダーやテレマティクスとの互換性を評価する必要があるかもしれません。OEMプログラムでは、ソフトウェアインターフェース、診断、サイバーセキュリティ、機能安全開発、長期的なコンポーネントの可用性について、より深い検討が必要になります。
映像録画が必要な場合、サポートされるチャンネル数、ストレージメディア、保持期間、同時再生、エクスポートプロセスを比較してください。接続アプリケーションの場合、リモートアクセス、帯域幅管理、イベントアップロード、プラットフォームの互換性、ユーザー権限を評価します。フリートは、現在必要な機能と将来の拡張のために利用可能にしておくべき機能を定義する必要があります。
商用車は長年にわたって使用され続ける可能性があります。ハードウェアは、振動、湿気、ほこり、温度変化、継続的な使用に対応できるように設計されている必要があります。ベンダーは、明確な保証条件、ソフトウェアサポート、スペアパーツの可用性、および互換性のある代替コンポーネントを維持するためのプロセスも提供するべきです。
成功した提案は、安全技術と測定可能なフリートの優先事項を結び付けます。インシデントデータから始めます。衝突を操作、場所、車両タイプ、重大度、コストごとに分類します。死角、バック、または低速移動に関連する割合を特定します。次に、ニアミスレポート、ドライバーからのフィードバック、保険情報をレビューして、事故記録だけでは明らかにならないリスクを明らかにします。
次に、パイロットテスト用の代表的な車両を選択します。異なる架装タイプ、ルート、ドライバー、運行環境を含めます。設置前に、関連するインシデント頻度、アラームイベント、ドライバーの観察、操作関連の損傷による損失時間などのベースライン測定値を確立します。パイロットテスト中は、定量的データと構造化されたドライバーからのフィードバックの両方を収集します。
評価は、機器が物体を検知するかどうかだけに焦点を当てるべきではありません。アラートがドライバーのより良い意思決定に役立っているか、不要な警告が許容範囲内に収まっているか、設置が再現可能か、録画情報が調査を改善しているかを判断する必要があります。パイロットテストが成功すれば、フリートはリスクエクスポージャーが最も大きい車両または運用に基づいた段階的な展開を作成できます。
技術だけでは安全文化は生まれません。ドライバーは、システムのビュー、警告の意味、限界、毎日のカメラチェックについて実践的な指導を受ける必要があります。トレーニングは、支援機能がミラー、直接の観察、確立された手順を補完するものであり、それらに取って代わるものではないことを強化しなければなりません。
メンテナンスプロセスには、レンズの汚れや損傷のチェック、カメラのアライメント確認、ディスプレイや警告の故障報告を含める必要があります。架装やカメラマウントの修理はキャリブレーションに影響を与える可能性があるため、フリートには明確な再キャリブレーションポリシーが必要です。マネージャーはまた、映像へのアクセス、保持、プライバシーに関する適切なルールを確立する必要があります。
ドライバーを早期に巻き込むことも同様に重要です。ドライバーが対処しようとしている問題を理解し、モニターの位置、アラームのタイミング、使いやすさについてコメントできる場合、パイロットテストは成功する可能性が高くなります。彼らの経験は、仕様書では見えない実践的な問題を特定することがよくあります。
AI AVMは幅広い車両に役立ちますが、構成は各運行環境を反映する必要があります。大型トラックは、都市部の旋回時の側面検知と、連結車両周辺の広範囲の視界を必要とする場合があります。バスは、停留所、ターミナル、密集した都市交通周辺のサポートを必要とします。ごみ収集車は、頻繁なバックと収集クルーとの近接作業時のカバレッジから恩恵を受けます。建設・鉱山車両は、耐久性のある機器と、作業員や機械周辺の認識を必要とします。配送フリートは、容易な操作、迅速な設置、高頻度の都市部運行のための録画証拠を優先する場合があります。
OEMや架装メーカーにとって、統合は車両プラットフォームの差別化を図り、工場出荷時の安全オプションに対する顧客の需要に対応するのに役立ちます。販売店や設置業者にとって、モジュール式カメラ、モニター、レコーダー、警告デバイスは、混合フリートにおけるレトロフィットの機会をサポートできます。フリート管理プロバイダーは、この技術をテレマティクス、ドライバーコーチング、請求ワークフローを補完する映像およびイベントデータのソースと見なす場合があります。
次の開発段階では、車両周辺の認識をより広範な運用プラットフォームに接続します。物体検知イベントは、速度、位置、ドライバーの入力、映像と組み合わされ、リスクをより豊かに理解できます。フリートは、繰り返し発生するホットスポットを特定し、ルート間のイベントパターンを比較したり、分離されたセンサーのトリガーではなく、検証されたコンテキストに基づいてコーチングを優先したりできるかもしれません。
車両レベルでは、標準化されたインターフェースにより、検知結果を他のシステムと共有できる可能性があります。フリートレベルでは、接続性により、リモートヘルスチェック、イベント映像の取得、ソフトウェアアップデートがサポートされます。これらの機能は、サイバーセキュリティ、データガバナンス、明確に定義された統合インターフェースの重要性を高めるでしょう。
長期的な価値の最も強い源は、進化できるプラットフォームからもたらされます。フリートは全方位視界と歩行者検知から始め、後で録画機能を追加し、最終的に選択したイベントをリモート管理システムに接続する場合があります。拡張可能なアーキテクチャを選択することは、初期投資を保護すると同時に、安全プログラムが成熟することを可能にします。
商用車の死角は単一のデバイスで解決されるものではありませんが、より優れた視界確保とインテリジェントな検知は、フリートのリスク管理を大幅に強化できます。AI AVMは、ドライバーに車両周辺の統合された視界を提供し、注意を要する危険を優先順位付けするのに役立ちます。思慮深いアラートロジック、専門的な設置、ドライバー教育、規律の取れた評価と組み合わせることで、操作関連のインシデントの減少、より強力な証拠、そしてより一貫した安全パフォーマンスに貢献できます。
フリートマネージャーにとって、購入決定は機能のリストではなく、運用リスクから始めるべきです。削減したいインシデントを定義し、代表的な条件でソリューションをテストし、ドライバーの行動とフリートの成果にどのように影響するかを測定します。正しいシステムとは、単に最も多くのカメラビューを表示したり、最も多くのアラートを生成したりするシステムではありません。ドライバーが必要とする瞬間に信頼できる情報を提供し、フリートの車両、ワークフロー、将来の技術ロードマップに持続可能に適合するシステムです。