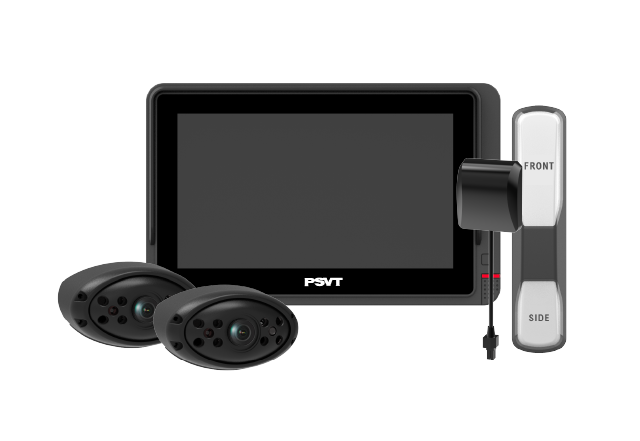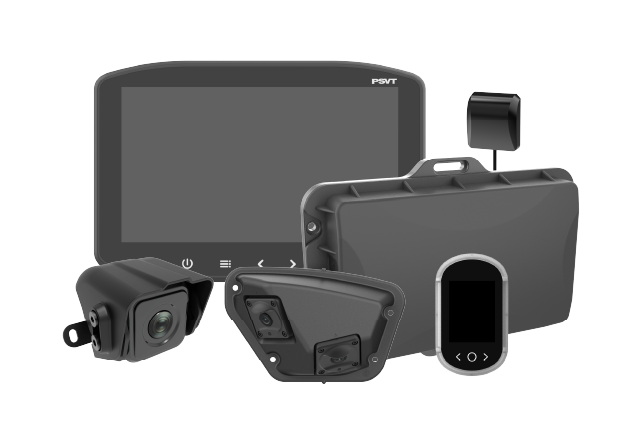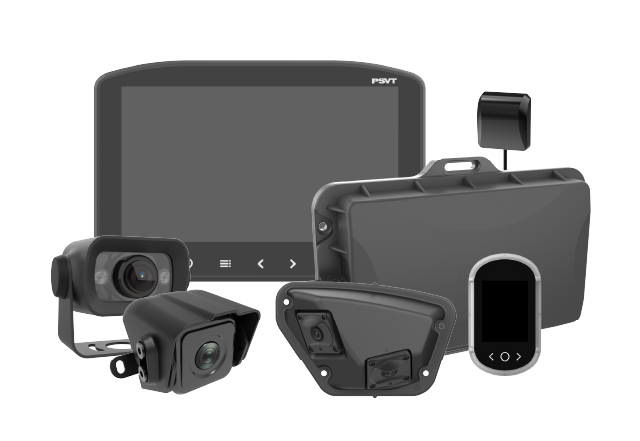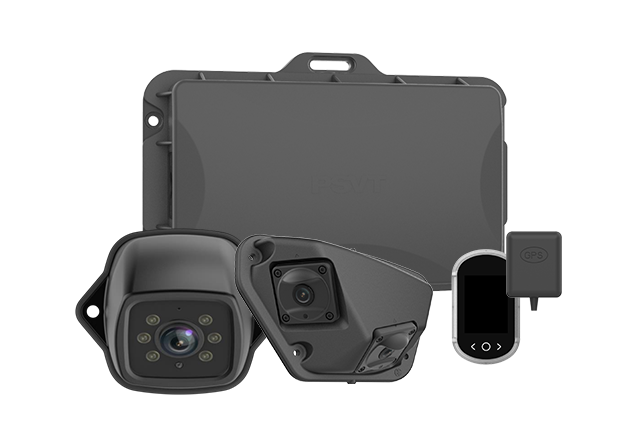
国連規則 R151/R159/R158
詳細はこちら
商用車フリート向けのアクティブセーフティソリューションは、衝突後に何が起こったかを記録するだけにとどまりません。車両、道路、ドライバー、および周辺の交通弱者を継続的に監視し、発生しつつある危険を特定し、ドライバーにタイムリーに警告を発し、車両のアーキテクチャが許す限り、インシデント発生前の介入を支援します。修理費の高騰、ドライバー不足、保険料のプレッシャー、厳しい配送スケジュール、そしてより厳格化される安全基準に直面している事業者にとって、アクティブセーフティはもはや単独のハードウェア購入ではありません。それは、リアルタイムのリスク検知とドライバーコーチング、車両データ、フリート管理、そして測定可能なビジネス改善を結びつける運用システムなのです。
従来のフリート安全対策は、しばしば事後対応型でした。標準的なドライブレコーダーは映像を記録し、MDVRは複数チャンネルを保存し、安全チームは苦情や事故発生後に映像を確認します。これらのツールは証拠の収集や損害賠償請求への対応には有用ですが、車両の側面や前方で進行中のリスクを自律的に低減することはできません。
商用車は特有のリスクプロファイルを持っています。トラック、バス、コーチ、ごみ収集車、建設車両、配送バンは、大きな死角、長い制動距離、広い旋回経路、そして過酷な稼働サイクルを有しています。ドライバーは、同じシフト内で、混雑した道路、荷役場、高速道路、悪天候、または低照度の環境下で運転する可能性があります。旋回するトラックのそばを歩行または自転車で通行する人は、数秒で危険区域に入り込むことがあります。疲労したドライバーは、前方で渋滞が発生する前に道路から目を離すかもしれません。フォークリフトや作業用車両は、作業者や設備が常に移動しているエリアでバックする可能性があります。
商用車フリート向けのアクティブセーフティソリューションは、これらのリスクが発生しつつある段階で対処します。その目的は、より多くのアラートを発生させたり、より多くの映像を収集したりすることではありません。適切な警告を、適切な相手に、適切なタイミングで与えること、そしてイベントデータを反復リスクを低減するためのアクションに変換することです。
アクティブセーフティには、衝突の防止やその深刻度の低減を支援するために設計された技術が含まれます。対照的に、パッシブセーフティは、シートベルト、エアバッグ、構造保護などの機能を通じて、衝突後の傷害を軽減します。リアルタイム検知を伴わない映像記録は、主に事後対応型です。インテリジェントな認識、タイムリーな警告、または車両レベルの応答が追加されることで、アクティブセーフティの一部となります。
商用車フリート向けの完全なアクティブセーフティソリューションは、通常、以下の4つのレイヤーを組み合わせて構成されます。
ソリューション全体の品質は、これらのレイヤーがどれだけうまく連携するかによって決まります。高解像度カメラだけでは正確な検知を保証できません。強力なアルゴリズムも、警告が間に合わなければ役に立ちません。マネージャーが実際のニアミスと回避可能な誤アラートを区別できなければ、クラウドダッシュボードはほとんど価値を追加しません。
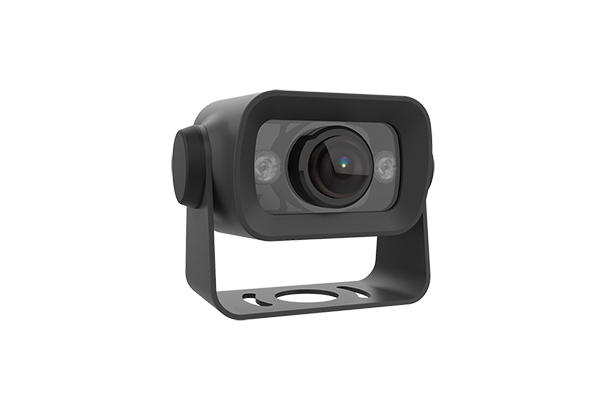
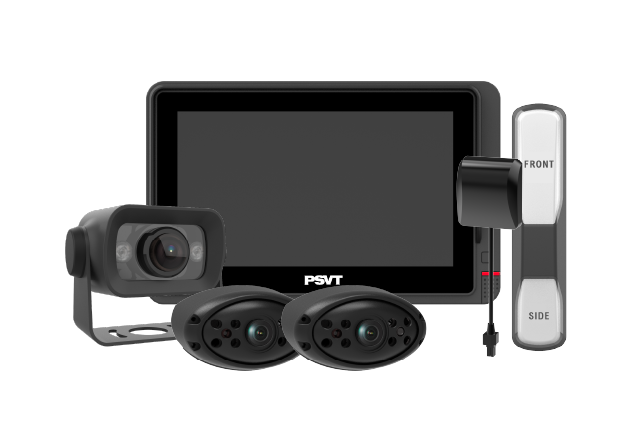
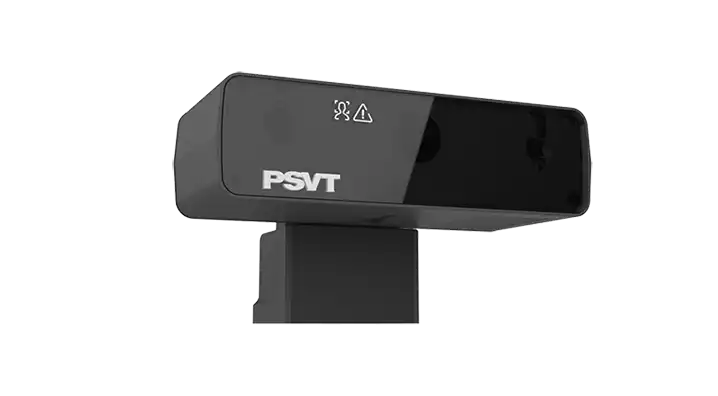
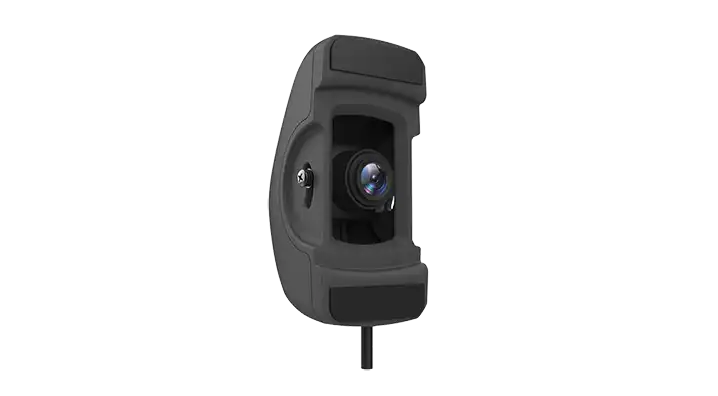
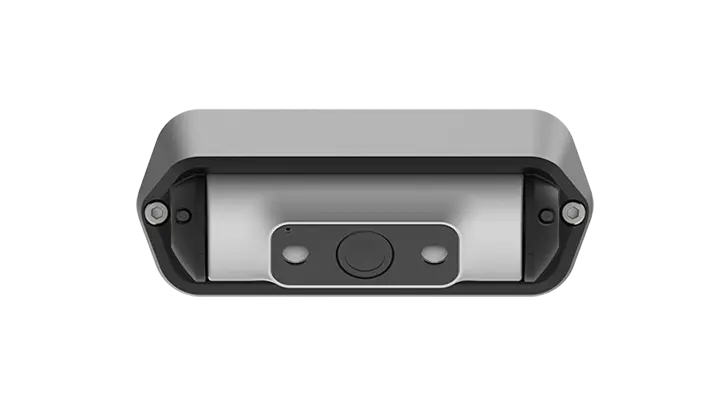
AIカメラは、エッジで直接交通弱者を検知・分類でき、継続的なクラウド接続への依存を低減します。前方向けユニットは、前方衝突警告、歩行者衝突警告、車線逸脱警告、車間距離監視、交通標識認識、または速度関連のアラートをサポートする場合があります。側方カメラは、特に低速旋回時や都市部での運行時に、死角内の交通弱者に焦点を当てます。
商用車フリート向けのアクティブセーフティソリューションでは、検知範囲と精度がユースケースに適合している必要があります。長距離牽引車は、狭い道路で繰り返し停止・旋回するごみ収集車とは異なるキャリブレーションと警告ロジックを必要とします。側方検知は、ステアリング操作、車速、対象物の軌道、危険区域の形状を考慮する必要があります。そうしないと、衝突経路が存在しない場合でも、自転車が見えれば常にシステムが警告を発する可能性があります。
死角情報システムは車両の側面を監視し、旋回時に自転車や歩行者が危険にさらされている場合に警告を発することができます。発進時情報システムは、直前の前方領域をカバーし、高いキャブに近い位置にいる交通弱者をドライバーが見落とす可能性のある状況を捉えます。
優れたシステムは、カメラ映像全体を均一なアラートゾーンとして扱いません。複数のリスクエリア、衝突までの時間(TTC)ロジック、対象物の方向、車両状態、および設定可能な速度閾値を使用します。これにより、注意喚起アラートと緊急衝突警告を区別し、アラート疲労を軽減します。
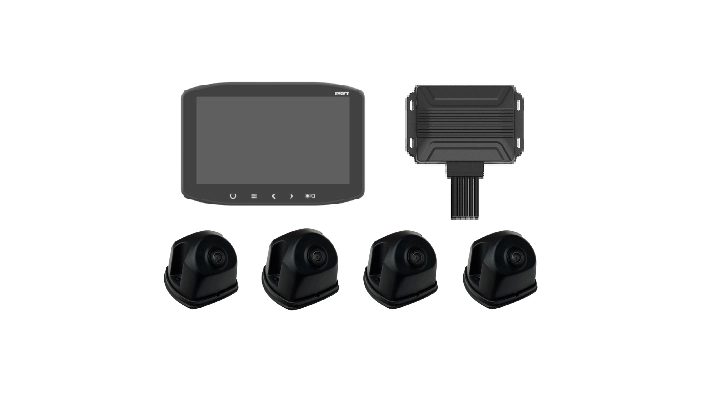
AVMとも呼ばれる360°全方位モニタリングシステムは、車両周囲に搭載されたカメラからの映像をつなぎ合わせ、バードアイビューを生成します。旋回、駐車、荷役、バック、狭所での運行時に、ドライバーが車両の位置を把握するのに役立ちます。
AVMは、AI検知が全方位ビューにオーバーレイされることで、さらに価値が高まります。ドライバーに4つの別々の映像を監視させる代わりに、インテリジェントシステムが関連エリア内の歩行者、自転車、車両、または障害物を強調表示できます。連結車両の場合、キャリブレーション、カメラの配置、トレーラーの動き、リアルタイムの映像合成品質が特に重要です。
商用車フリート向けのアクティブセーフティソリューションにおいて、AVMは有用な詳細を隠すのではなく、直接のカメラ映像を補完するものであるべきです。インターフェースは危険を優先し、低遅延を維持し、一目で理解できるものでなければなりません。
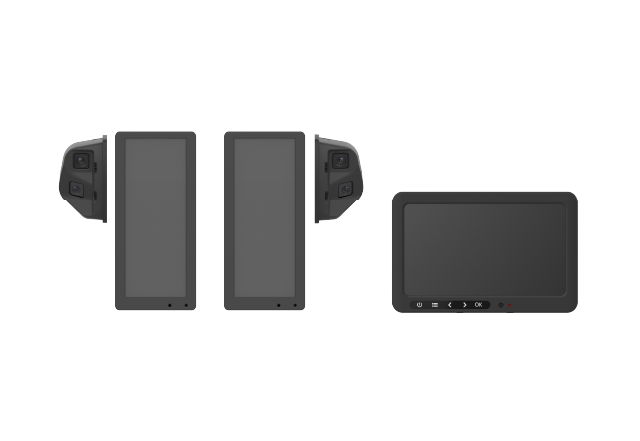
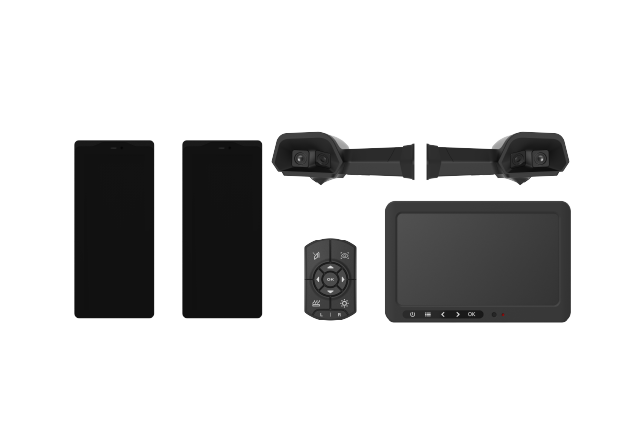
カメラモニターシステムは、車外カメラと車内ディスプレイにより、従来のミラーを置き換えまたは補完します。CMSは、適切なハイダイナミックレンジ、低照度性能、レンズヒーター、画像処理を備えている場合、低照度、雨、まぶしさ、その他の過酷な条件下での視認性を向上させることができます。
バスやトラックの場合、電子ミラーは、規制された複数の視野、トレーラー認識による自動パン、AIオーバーレイもサポートできます。信頼性の高いCMSは、低エンドツーエンド遅延、迅速な起動、安定した色とコントラスト、そして温度、振動、水、粉塵への曝露に対する信頼性の高い性能を維持しなければなりません。ディスプレイはドライバーの主要な視覚情報パスの一部であるため、これらの工学的詳細が重要なのです。
外部の認識だけでは、フリートリスクの一部にしか対処できません。ドライバーモニタリングシステムは、注意力散漫、眠気、携帯電話の使用、喫煙、シートベルトの状態、または道路から長時間目を離すことを識別できます。先進ドライバー支援システムは、車線、車間距離、衝突関連の警告を追加できます。
最適な実装は、明確なエスカレーションポリシーを使用します。一瞬の視線の逸れが、繰り返し道路から目を離す行動と同じ反応を引き起こすべきではありません。車内警告はドライバーに自己修正の機会を与えるべきであり、繰り返し発生する重大なイベントはコーチングのためにアップロードできます。ドライバーが何が検知され、なぜデータが収集され、誰がそれを閲覧でき、どのように使用されるかを理解できるように、透明性のあるポリシーが不可欠です。
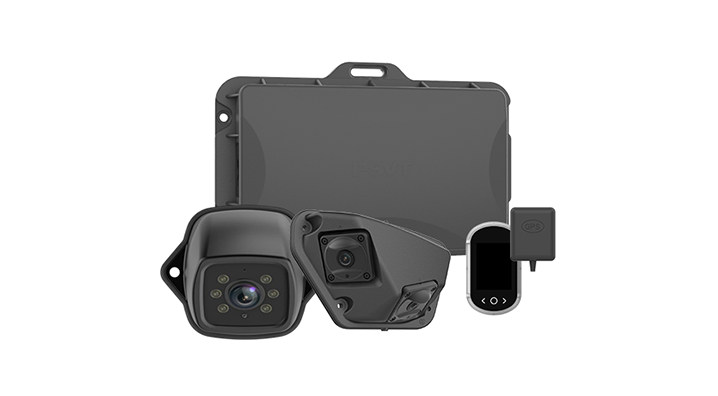
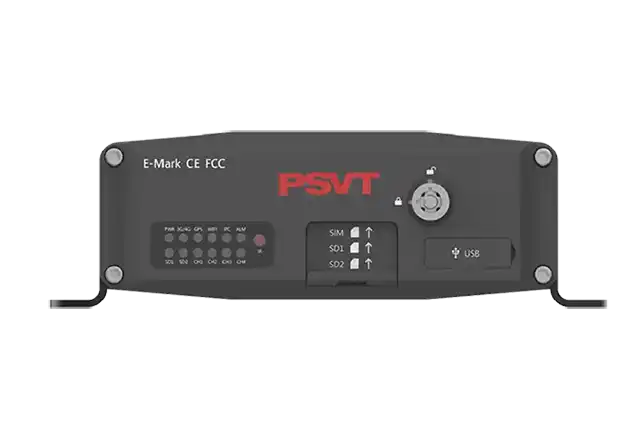
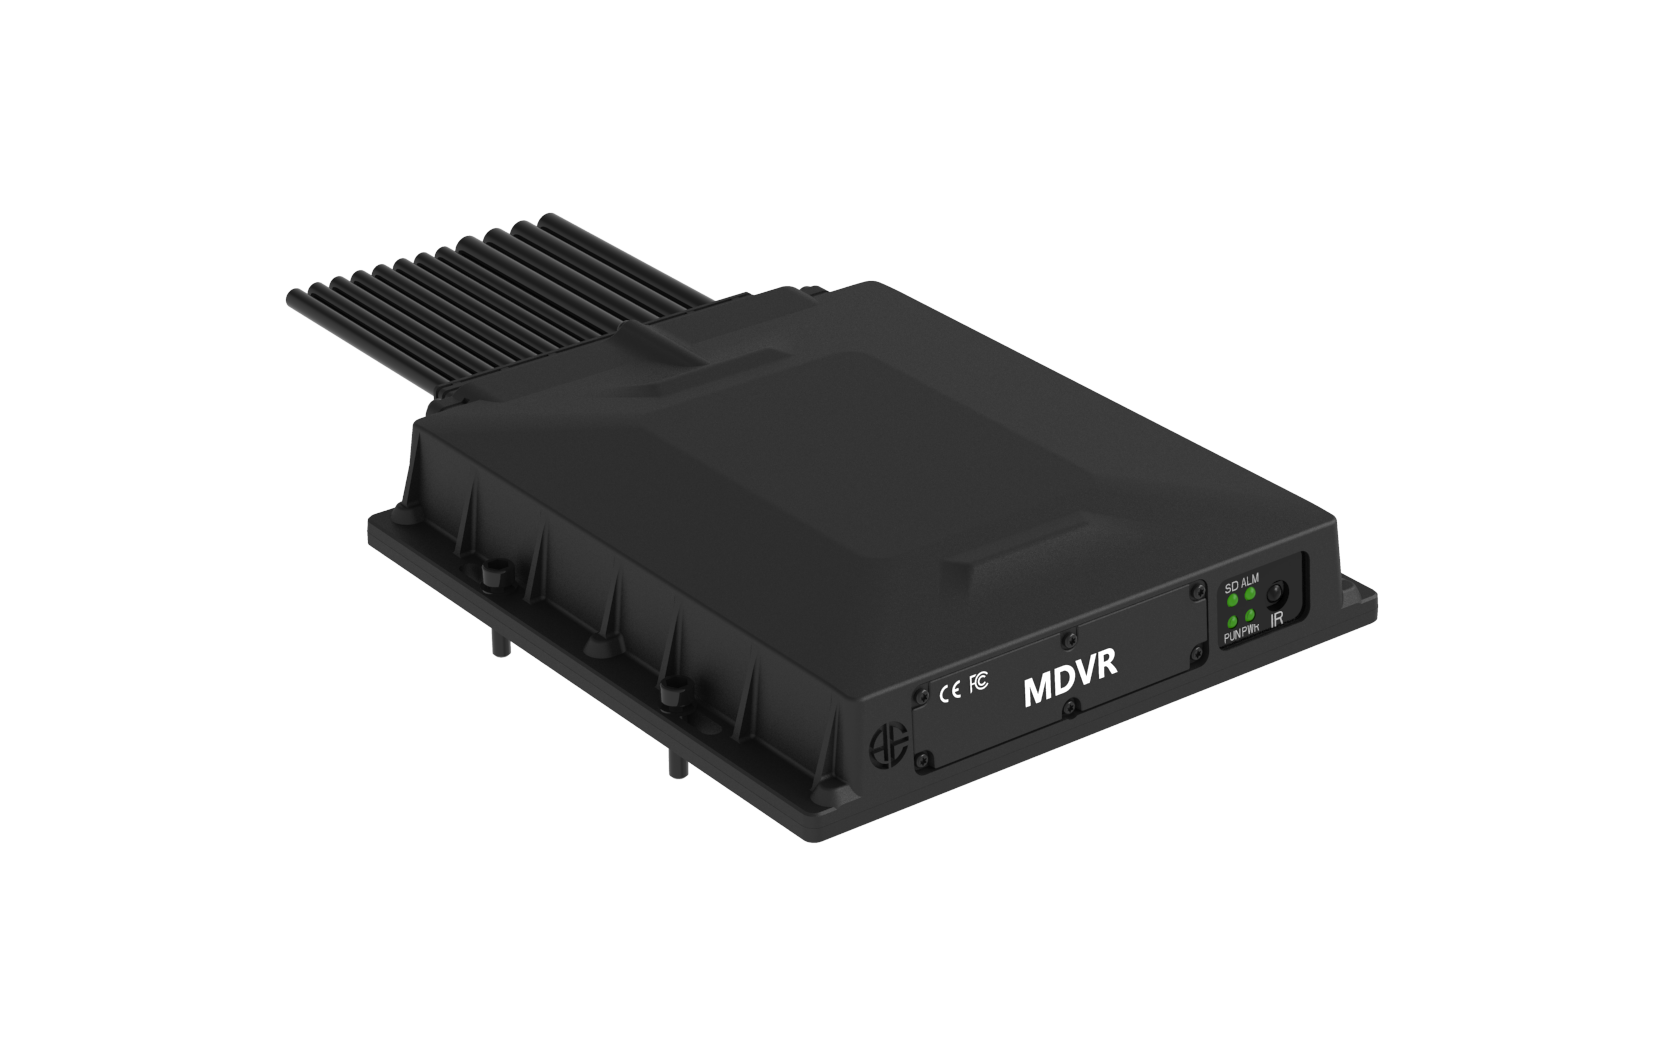
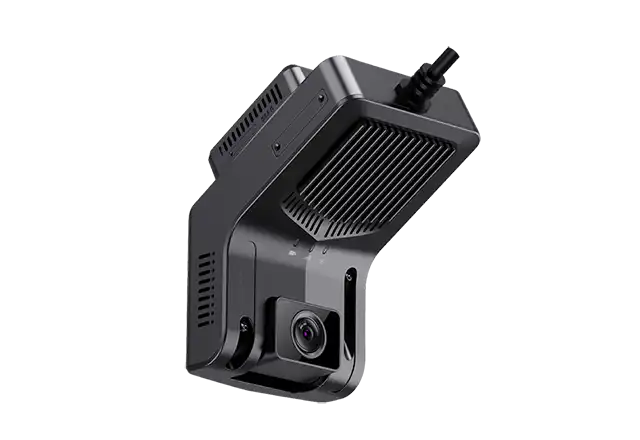
AI対応のMDVRは、マルチチャンネル録画、エッジ分析、イベントタグ付け、位置情報、無線通信、車両インターフェース、リモート管理を統合できます。基本的なレコーダーとは異なり、映像をリスクイベントに関連付け、マネージャーが何時間も映像を検索する代わりに、優先度の高い短いクリップを送信できます。
このレイヤーは車両と安全運用を接続します。商用車フリート向けのアクティブセーフティソリューションは、イベントメタデータを使用して、どのルート、車両、シフト、または行動が最も高いリスク露出を生み出すかを示すことができます。フリートプラットフォームとの統合により、ライブビュー、ジオフェンシング、インシデントワークフロー、メンテナンスアラート、およびOTA(Over-The-Air)アップデートをサポートできます。
フリート技術は、しばしばコンポーネントごとに個別に購入されます。あるサプライヤーからドライブレコーダー、別のサプライヤーから側方センサー、3番目のサプライヤーからディスプレイ、4番目のサプライヤーからテレマティクスといった具合です。その結果、カメラの重複、複数のドライバー用ディスプレイ、互換性のないイベント形式、重複するアラート、困難なサポートが発生する可能性があります。
適切に設計された商用車フリート向けのアクティブセーフティソリューションは、運行設計領域、つまり車両がどこでどのように使用されるかから始まります。インテグレーターは次に、各主要な危険をセンサー、検知機能、警告戦略、記録要件、および管理対応にマッピングします。
例えば、都市部のバスには、前方の交通弱者検知、側方死角監視、発進時検知、360°可視化、ドライバーモニタリング、イベントアップロードが必要になる場合があります。高速道路フリートは、前方衝突リスク、車間距離、車線行動、眠気、映像証拠により重点を置くかもしれません。建設フリートは、接続性が不安定であるため、低速時の周囲認識、バック時の保護、堅牢なハードウェア、ローカルアラートを優先する場合があります。
統合は遅延と信頼性にも影響します。主要なドライバー用ディスプレイには非圧縮または低遅延リンクが必要になる場合があり、圧縮IPビデオは記録と送信に適している場合があります。CAN、Ethernet、RS232、RS485、デジタルI/O、およびワイヤレスインターフェースは慎重に定義する必要があります。各インターフェースには、目的、所有権、障害時の動作、およびサイバーセキュリティ計画を設けるべきです。
技術は、導入されただけで衝突を減らすわけではありません。フリートにはクローズドループの安全プロセスが必要です。
ここで、商用車フリート向けのアクティブセーフティソリューションは、単なるデバイスの集合体ではなく、管理機能となります。システムは、マネージャーが軽微なイベントのキューに埋もれることなく、重大な結果を招く可能性のある行動や繰り返される行動に集中できるように支援すべきです。
有用な安全KPIには、100万キロメートルあたりの防止可能な衝突数、ニアミス頻度、運転時間1,000時間あたりの高リスクイベント数、コーチング後のイベント再発率、平均レビュー時間、誤アラート率、請求コスト、車両ダウンタイム、ドライバーの受容度などがあります。導入前にベースラインを確立し、改善を信頼性をもって測定できるようにします。
誤った、または優先順位付けが不十分な警告は、洗練された技術でさえも台無しにする可能性があります。ドライバーが実際の危険に対応しない頻繁なアラートを聞くと、システムを無視することを学びます。場合によっては、センサーを覆ったり、音量を下げたり、プログラム全体に抵抗したりすることもあります。
商用車フリート向けの効果的なアクティブセーフティソリューションは、センサーの信頼度、車速、ウインカー、ステアリング角度、対象物の動き、距離、方向、衝突までの時間を使用して緊急性を判断すべきです。警告設計は、情報的な注意喚起と即時の行動を区別する必要があります。音声パターン、ディスプレイグラフィック、警告位置はフリート全体で一貫しているべきです。
パイロットテストは不可欠です。代表的な車種、ボディ構成、ルート、積載条件、天候、昼夜の運行、および一般的なエッジケースをテストします。ドライバーと安全管理者とともに偽陽性と偽陰性をレビューします。研究室や乗用車でのみチューニングされたソリューションは、商用フリートで適切に機能しない可能性があります。
リアルタイムの安全判断は、一般的にエッジで行うべきです。警告はモバイルネットワークのカバー範囲やクラウドの往復時間に依存できないからです。車両側のプロセッサが危険を検知し、ローカルでアラートを発する必要があります。クラウドは、集約、リモート構成、モデルおよびファームウェアの配布、イベントレビュー、レポート作成、クロスフリート分析により適しています。
このハイブリッドアーキテクチャは、データコストも制御します。複数の高解像度カメラからの継続的なアップロードは、かなりの帯域幅を消費する可能性があります。イベントベースのアップロード、設定可能なクリップ長、低帯域幅のプレビュー、Wi-Fiオフロード、およびストレージポリシーは、フリートが証拠、応答性、運用コストのバランスを取るのに役立ちます。
サイバーセキュリティとプライバシーは、商用車フリート向けのアクティブセーフティソリューションに組み込まなければなりません。フリート事業者は、認証、暗号化、ユーザーロール、データ保持、エクスポート権限、ファームウェア署名、脆弱性管理、およびOTAアップデート制御を定義する必要があります。ドライバー向けポリシーでは、いつ録画が行われ、映像がどのように使用されるかを説明する必要があります。
安全技術の価格は目に見えますが、管理されていないリスクのコストは多くの予算に分散します。衝突は、修理費、第三者への賠償責任、傷害請求、貨物損失、法的費用、保険料の増加、事務作業時間、配送遅延、評判の低下、車両のダウンタイムを引き起こす可能性があります。重大なイベントは、契約やフリートのドライバーの採用・定着能力にも影響を与える可能性があります。
商用車フリート向けのアクティブセーフティソリューションを評価する際は、カメラの価格を比較するのではなく、総保有コスト(TCO)を計算してください。ハードウェア、設置、キャリブレーション、接続性、ソフトウェアサブスクリプション、ストレージ、トレーニング、サポート、交換ユニット、システムメンテナンス、およびイベントレビューに必要な社内作業時間を含めます。
次に、潜在的なメリットを保守的にモデル化します。防止可能なインシデントの減少、平均請求深刻度の低下、請求解決の迅速化、不正請求の減少、ドライバーコーチング効率の向上、ダウンタイムの削減、および利用率の向上などです。技術が事故をゼロにすると約束してはいけません。信頼性のあるビジネスケースは、ソリューションが定義されたリスクの頻度や深刻度をどのように低減するか、そしてフリートがその結果をどのように検証するかを示します。
衝突記録、保険請求、ニアミス、ルートタイプ、車両クラス、ドライバーのフィードバック、および業務タスクを分析します。最も深刻度が高く、頻度が高いシナリオを特定します。好みの製品から始めることは避けてください。
リスクを、検知、視野、警告タイミング、精度、低照度性能、環境保護、記録、ストレージ、接続性、車両インターフェース、サイバーセキュリティ、およびコンプライアンスの要件に変換します。許容される誤アラート性能と、クラウドに到達させるべきイベントを定義します。
意味のあるバリエーションをカバーするのに十分な台数の車両を選択します。技術推進者だけでなく、経験豊富なドライバーや運用に懐疑的な人も含めます。現実的なルートや条件を含むように、十分な期間パイロットテストを実施します。設置時間、キャリブレーションの安定性、接続性能、アラートの品質、マネージャーの作業負荷、およびドライバーの反応を記録します。
システムが何をするのか、何をしないのか、そしてなぜ導入されるのかを説明します。各警告を実演します。レビューとコーチングのプロセスを定義します。アクティブセーフティはプロのドライバーを支援するものであり、注意力、判断力、または安全な操作手順に取って代わるものではないことを強調します。
パイロット結果をベースラインと比較します。イベントの傾向を調査し、実際のリスクを隠さずにソリューションをチューニングします。マネージャーがイベント量を処理できることを確認します。フリート全体への展開前に、ポリシーとトレーニングを更新します。
設置、キャリブレーション記録、ユーザー権限、データ保持、ファームウェア管理、スペアパーツ、サポートのエスカレーション、およびKPIレポートを標準化します。商用車フリート向けのアクティブセーフティソリューションは、数百台または数千台の車両が導入された後も一貫性を維持しなければなりません。
フリート事業者は、デモ映像や見出しの精度数値だけを見るべきではありません。サプライヤーに、性能がどのように測定されたか、どの車種や環境がテストされたか、そしてシステムが異常な条件にどのように対処するかを説明するよう求めてください。
適切なパートナーは、センシング性能を運用成果に結びつけることができるはずです。商用車フリート向けのアクティブセーフティソリューションは長期的な安全インフラの決定であるため、製品ライフサイクル、エンジニアリングサポート、および統合能力は、初期の機能セットと同じくらい重要です。
商用車の安全は、孤立した警告デバイスから統合された認識へと移行しています。カメラ、レーダー、車両信号、AIはますます連携し、対象物が存在するかどうかだけでなく、その経路が意味のある衝突リスクを生み出すかどうかを理解するようになります。エッジシステムは即座に判断を下し、フリートプラットフォームは車両、ドライバー、ルート、時間にわたるパターンを特定します。
最も強力なシステムは、よりドライバー中心のものになります。不要なアラートを減らし、明確な情報を提供し、直接の視認性を維持し、公平なコーチングをサポートします。安全チームに別の切り離されたポータルを管理させるのではなく、既存の運用に統合されます。
最終的に、商用車フリート向けのアクティブセーフティソリューションは、複雑な技術からシンプルな成果を生み出すべきです。ドライバーがリスクをより早く認識できるように支援し、フリートが証拠に基づいてより迅速に行動できるように支援し、組織が同じ危険なイベントの再発を防げるように支援します。
あらゆるフリートの安全問題を解決する単一のカメラやアルゴリズムは存在しません。効果的な予防には、実際の運用リスク、適切なセンシング、信頼性の高いエッジインテリジェンス、直感的な警告、接続された証拠、そして規律ある管理を中心に構築されたシステムが必要です。
フリートリーダーにとって、最適な出発点は「どのデバイスを購入すべきか?」ではありません。「どの衝突やニアミスを防止しなければならず、どのような情報や介入が結果を変えるのか?」です。その質問に答えれば、AIカメラ、死角検知、AVM、CMS、ドライバーモニタリング、AI MDVR、およびフリートインテリジェンスを一貫したアーキテクチャで組み合わせる、商用車フリート向けのアクティブセーフティソリューションを設計できます。
その結果は、視認性の向上だけにとどまりません。ドライバーと交通弱者を保護し、運用管理を強化し、回避可能なコストを削減し、顧客、保険会社、ビジネスパートナーにすべての運行においてより大きな信頼を与える、スケーラブルな安全プログラムです。