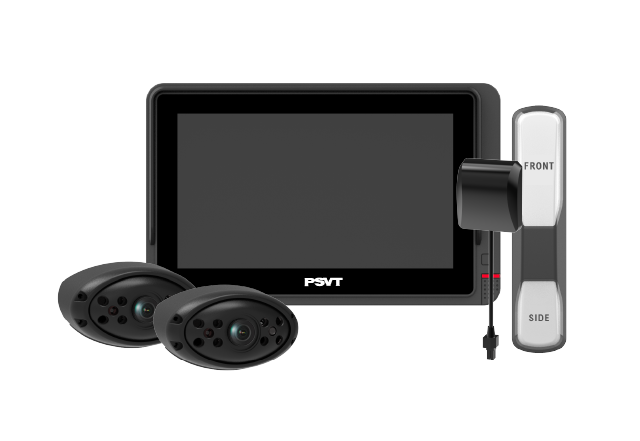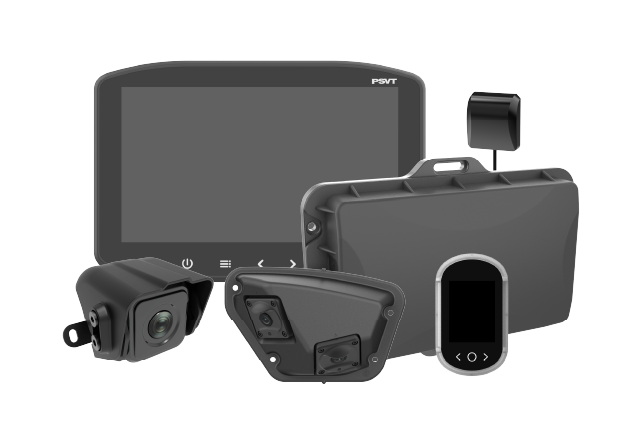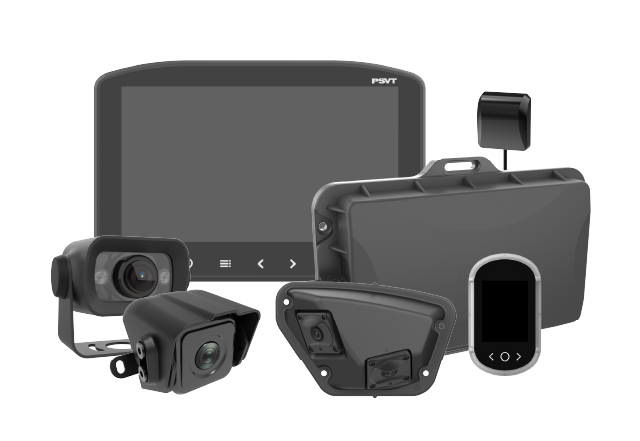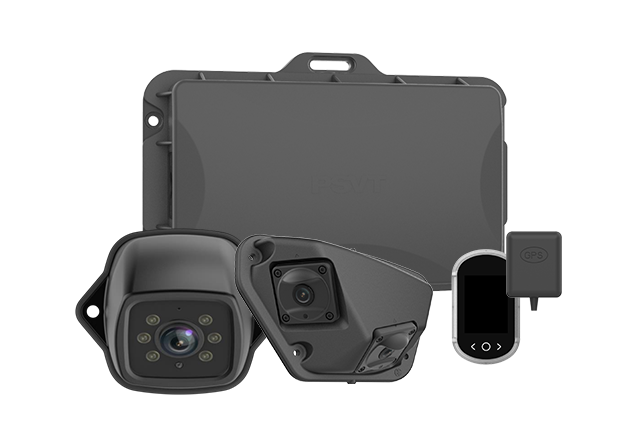
国連規則 R151/R159/R158
詳細はこちら
商用車は、一瞬の死角が重大な事故につながる可能性のある環境で運行されています。トラックは自転車レーンを横断するように旋回し、バスは混雑した停留所から発進し、ごみ収集車は住宅街をバックで進み、建設機械は作業員の数メートル以内で作業を行います。従来のミラーや基本的なカメラは視界を改善しますが、それでもドライバーは複数の映像を監視し、それぞれを解釈し、プレッシャーの中で反応することが求められます。
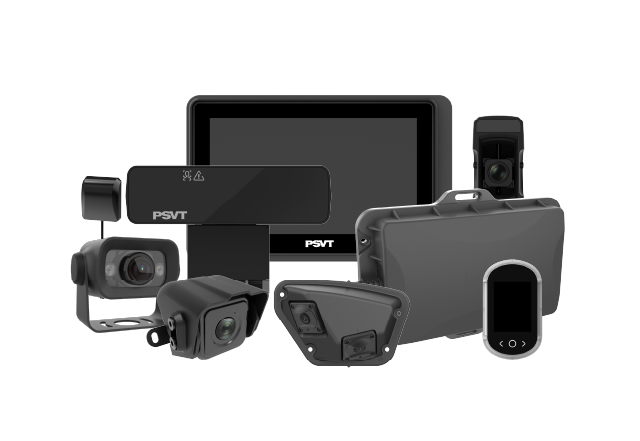
AI 360° Vision Systemsは、継ぎ目のないサラウンドビューとインテリジェントな物体検出、リアルタイム警告、そして録画機能が統合されている場合はビデオ証拠を組み合わせることで、このギャップを埋めます。その結果は、単により良い映像を提供するだけではありません。それは、フリートが事故を防止し、何が起こったかを理解し、業務を継続的に改善するのに役立つ、より包括的な安全ワークフローです。
商用車の形状は、ミラーだけでは常に解決できるとは限らない視界の課題を生み出します。長いホイールベースは旋回時の後輪の軌道を変化させます。高いキャブは、前方近くに立っている歩行者を隠してしまうことがあります。車体、貨物、トレーラー、リフティング機器、アタッチメントは、ドライバーが直接見ることができない追加の死角を作り出します。複数のミラーが装着されている場合でも、ドライバーは道路、ミラー、ダッシュボード、周辺の交通の間で注意を繰り返し移動させなければなりません。
これらの課題は、低速環境ではさらに深刻になります。車庫、荷積みベイ、建設現場、バスターミナル、倉庫、狭い都市部の道路では、車両と交通弱者が近接します。ドライバーは、バック時の指示、時間的プレッシャー、騒音、照明不足、雨、レンズの汚れ、または不慣れな現場レイアウトに同時に対処しなければならない場合があります。パッシブなカメラは危険を表示することはできますが、ドライバーが適切なタイミングでそれに気づくことを保証することはできません。
フリートオペレーターにとって、その影響は修理コストを超えて広がります。事故は、車両のダウンタイム、保険金請求、配送遅延、法的紛争、評判の毀損、ドライバーのストレス、顧客の不満につながる可能性があります。歩行者や自転車が関与する重大な事故は、トレーニング、ルート計画、リスク評価、安全ガバナンスの弱点を露呈することもあります。だからこそ、先進のサラウンドビュー技術は、単なるカメラアクセサリーとしてではなく、フリートリスク戦略の一環として評価されるべきなのです。
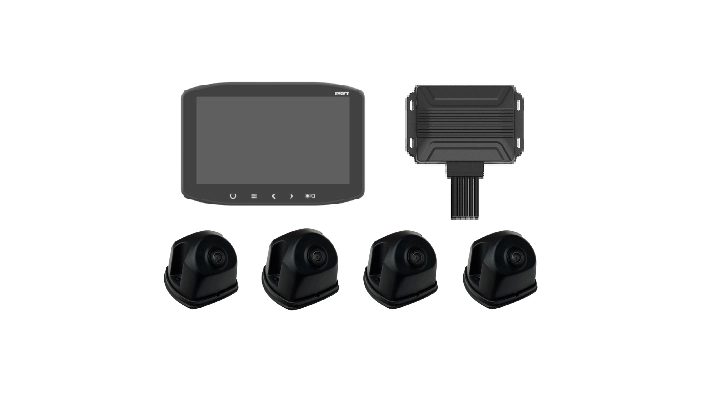
一般的なシステムは、車両の周囲、通常は前後左右に設置されたいくつかの広角カメラを使用します。電子制御ユニットがレンズの歪みを補正し、カメラの映像を1つのバードアイ画像に結合します。キャリブレーションにより、映像が車両の寸法に合わせられ、ドライバーは車体に対する障害物の位置を理解できるようになります。
AIレイヤーはさらに別の価値を提供します。すべてのピクセルを同等の重要度で表示する代わりに、システムは周囲のシーンを分析し、歩行者、自転車、車両、障害物などの関連する物体を識別します。製品の設定に応じて、検出ゾーン、動きの分析、車速、ハンドル操作状態、ウインカー、進行方向などを適用し、物体が差し迫ったリスクを表しているかどうかを判断します。
このコンテキストに応じたアプローチは重要です。遠くの歩道に安全に立っている歩行者が、車両の旋回経路に入ってくる自転車と同じ警告を引き起こすべきではありません。効果的なシステムは、不要なアラートを抑制しつつ、タイムリーな視覚的および聴覚的警告でドライバーを支援するように設計されています。過度なアラートは警告疲労を招く可能性があるため、検出精度、ゾーン設計、車両信号の統合は、カメラの生の解像度と同じくらい重要です。
従来のサラウンドビューモニターとAI 360° Vision Systemsの決定的な違いは、パッシブな視界からアクティブな支援への移行にあります。標準的なシステムはドライバーにより多くの視覚情報を与えます。インテリジェントなシステムは、その情報の解釈を支援し、注意を発生しつつある危険に向かわせます。
例えば、トラックが左折または右折を開始すると、システムは対応する側面の検出ゾーンを優先できます。自転車や歩行者が潜在的な衝突エリアに進入した場合、モニターはその物体を強調表示し、警告を発します。バック時には、後方映像がプライマリディスプレイとなり、AI検出を使用してドライバーの直近の焦点の外から接近している人を識別します。車庫では、バードアイビューにより、ドライバーはコーナー、荷積み機器、ボラード、隣接する車両の周囲のクリアランスを判断できます。
これはドライバーを置き換えるものでも、安全な作業手順の必要性をなくすものでもありません。これは、状況認識の追加レイヤーを作成するものです。したがって、最も強力な製品メッセージは「AIが車両を運転する」ではなく、「システムがドライバーが重大な危険をより早く認識し、より適切な判断を下すのを支援する」です。この区別は、責任あるマーケティング、顧客の期待、実環境での導入において重要です。
サラウンドビューの視界は事故発生時に役立ち、録画機能はその後に役立ちます。ローカルストレージまたはMDVR機能が統合されていると、フリートは車両周囲のカメラから同期された映像を保持できます。これにより、アクティブセーフティシステムは業務上の証拠源へと変わります。
録画された映像は、事故の再現、保険処理、ドライバーの無実の証明、苦情調査、コーチングをサポートできます。アラートがビデオクリップにリンクされている場合、安全チームは物体が検出されたかどうかだけでなく、道路レイアウト、車両の動き、環境条件、ドライバーの対応も確認できます。イベントロックは重要なクリップを通常のオーバーライトから保護し、時間、位置、速度、車両信号などのメタデータは追加のコンテキストを提供します。
ここでは製品戦略が重要です。録画中心のMDVRに基本的なサラウンドビュー機能を追加すると、幅広いチャンネル容量を提供できますが、低遅延のステッチング、ドライバーディスプレイ、キャリブレーション、車両周辺のインテリジェント検出を優先しない可能性があります。対照的に、録画機能を備えたAI AVM中心のアーキテクチャは、視界とアクティブセーフティをコアエクスペリエンスとして扱い、そこにトレーサビリティを追加します。低速衝突防止を主に懸念するフリートにとって、その違いは決定的なものとなります。
大型トラックおよび連結車両は、都市部の旋回、車線変更、車庫での操縦、連結作業時に恩恵を受けます。車両が広い旋回経路をたどる間、交通弱者はキャブやトレーラーの近くに留まっている可能性があります。インテリジェントなサラウンドビューは複数の視点を統合し、ドライバーの注意を車両の関連する側面に集中させることができます。
路線バスや観光バスは、乗客、自転車、プラットフォームの縁、混雑した停留所の近くで運行されます。頻繁な発着は、低速リスクへの繰り返しの曝露を生み出します。側面の認識、前方エリアの監視、録画証拠をサポートするシステムは、オペレーターが安全性と苦情処理の両方を改善するのに役立ちます。
ごみ収集車や自治体車両は頻繁に停止し、歩行者が予期せず接近してくる住宅街でバックすることがあります。一部の作業では、車両の外で作業する作業員も関与します。ここでは、環境が動的で視覚的に複雑であるため、慎重に設定された検出ゾーンと明確な警告ロジックが不可欠です。
建設車両、コンクリートミキサー、ダンプトラック、採掘機器は、粉塵、振動、不整地、狭い空間で作業します。頑丈なカメラ、耐久性のあるコネクタ、安定した画像処理、夜間性能、環境保護が主要な購入基準となります。AI検出は作業員の周囲の認識をサポートできますが、過酷な条件で使用できないシステムは安全価値を提供しないため、ハードウェアの信頼性は同じくらい重要です。
物流バン、コールドチェーン車両、配送フリートは、都市部での操縦、証拠記録、容易な設置、スケーラブルなフリート管理により重点を置く場合があります。フォークリフトや倉庫内車両は異なる構成を必要とし、多くの場合、作業員、ラック、コーナー、共有屋内ルートとの超低速での相互作用に焦点を当てています。したがって、この技術はユニバーサルなプラグアンドプレイパッケージとして販売されるのではなく、車両および運用設計ドメインに適応させる必要があります。
最初の価値カテゴリはリスクの低減です。車両の周囲の人や物体を強調表示することで、AI 360° Vision Systemsは旋回、バック、駐車、低速操縦時のドライバーの早期認識をサポートできます。ビジネスケースは、フリートの実際の事故パターン、つまりどこでイベントが発生するか、どのような車両の動きが関与するか、どの死角がヒヤリハットレポートに繰り返し現れるかに基づくべきです。
2番目のカテゴリは証拠です。マルチチャンネル録画は、事故後の曖昧さを減らし、矛盾する説明の解決に役立ちます。映像は、不正確な告発からドライバーを保護したり、是正トレーニングを必要とする安全でない慣行を明らかにしたりする可能性があります。保険会社やフリートマネージャーにとって、関連映像への迅速なアクセスは、調査時間を短縮し、管理業務を削減する可能性があります。
3番目のカテゴリは運用上の学習です。フリートは、繰り返しのアラート、場所、車両タイプ、ルート、またはドライバーの行動をレビューして、システムリスクを特定できます。同じ車庫のコーナーで繰り返し警告が発生する場合、解決策はドライバーの規律ではなく、現場の再設計を含む可能性があります。特定の車体が永続的な検出ギャップを生み出す場合、カメラの配置やゾーン構成の調整が必要になる場合があります。
4番目のカテゴリは統合です。接続されたシステムは、イベント、健全性ステータス、位置情報、または映像をフリートプラットフォームと共有する場合があります。リモートデバイスチェックは、これらの問題が事故後に発見される前に、チームがカメラの遮断、ストレージの障害、または通信の喪失を特定するのに役立ちます。ただし、クラウド接続は、運用上のニーズ、プライバシーポリシー、帯域幅、サイバーセキュリティ要件、および総コストに応じて選択する必要があります。
検出性能は、管理されたデモだけでなく、現実的な条件でテストされるべきです。購入者は、適切な距離での歩行者や自転車の検出、異なる服装、部分的な隠れ、夜間条件、雨、影、雑然とした背景、車両の近くでの動きを考慮する必要があります。また、頻繁に作動するアラートは無視される可能性があるため、誤検知の動作も調べる必要があります。
画像性能は解像度だけを含むものではありません。視野角、ダイナミックレンジ、低照度性能、歪み補正、ステッチング品質、エンドツーエンドの遅延、ディスプレイの可読性はすべて、ドライバーの体験に影響します。到着が遅すぎる、または解釈が難しい鮮明な画像は、効果的なリアルタイム支援を提供しません。
キャリブレーションと設置は、コストと性能の両方に影響します。フリートは、カメラがどのように配置されるか、車両の寸法がどのように入力されるか、キャリブレーションに大規模な専用エリアが必要かどうか、設置にどのくらい時間がかかるか、システムが異なる車体構成にどのように対処するかを尋ねる必要があります。再現可能なシングルステップまたはガイド付きキャリブレーションプロセスは、大規模フリート全体での導入の一貫性を向上させることができます。
録画仕様には、チャンネル数、解像度、フレームレート、ストレージメディア、保持期間、イベントロック、再生ツール、データエクスポート、および停電に対する保護が含まれる必要があります。ストレージの主張は、実際のビットレート、チャンネル数、稼働時間、およびオーバーライトポリシーを使用して、予想される録画日数に換算されるべきです。「2 TBをサポート」というのは、特定の保持期間を保証するのと同じではありません。
車両統合は、電源、イグニッション、リバース信号、ウインカー、速度入力、CAN通信、およびディスプレイの動作をカバーする必要があります。購入者は、製品がスタンドアロンの後付けとして機能するかどうか、およびより深いOEMまたはボディービルダーの統合をサポートできるかどうかを判断する必要があります。インターフェース、診断、ファームウェア管理、サイバーセキュリティ制御、および長期的なコンポーネントの可用性は、スケールされたプログラムにとってますます重要になっています。
ハードウェアの耐久性は、対象環境に対して検証されるべきです。カメラの侵入保護、動作温度、耐振動性、電磁両立性、コネクタの保持、レンズの加熱または曇り止め対策、およびクリーニング要件はすべて、ライフタイム性能に影響します。規制や業界標準が関連する場合がありますが、認証の範囲は慎重に確認する必要があります。1つのコンポーネントの承認が、自動的に車両全体の設置を認証するわけではありません。
1つの間違いは、運用シナリオを調査せずに仕様書から購入することです。大型単車に適した4カメラレイアウトは、連結車両や特殊装備を備えた車両をカバーできない場合があります。フリートは、ハードウェアを選択する前に、車両の寸法、死角、運転タスク、環境条件、事故履歴をマッピングする必要があります。
もう1つの間違いは、設置をプロジェクトの終了と見なすことです。ドライバーには、ディスプレイに何が表示されるか、各警告の意味、映像が切り替わるタイミング、システムが検出できないもの、故障の報告方法について、明確なトレーニングが必要です。安全管理者には、イベントのレビュー、証拠の保持、個人データの保護、コーチングが適切な時期を決定するための手順が必要です。
3番目の間違いは、成功の定義を怠ることです。パイロットプロジェクトでは、ベースラインの測定値を設定し、有意義な期間にわたって結果を比較する必要があります。関連する指標には、防止可能な低速衝突、バック時の事故、請求処理時間、ヒヤリハットレポート、ドライバーの受容度、誤アラート、デバイスの稼働時間、およびメンテナンス要件が含まれる場合があります。目標は単にアラートをカウントすることではなく、システムがリスクを変化させ、フリートプロセスを改善するかどうかを判断することです。
車両の映像は、歩行者、ナンバープレート、従業員、顧客のサイト、公共の空間を捉えることができます。したがって、フリートには、録画の明確な目的、適切な保持ポリシー、アクセス制御、安全なエクスポート手順、および明確な説明責任が必要です。プライバシー要件は管轄区域やユースケースによって異なるため、スケールアップ前に法務およびデータ保護チームが導入をレビューする必要があります。
特定の規制が技術アーキテクチャを規定していない場合でも、データ最小化は健全な設計原則です。すべてのフリートが継続的なクラウドアップロードを必要とするわけではありません。イベントベースの取得を伴うローカル録画は、帯域幅、露出、およびコストを削減しながら、運用上の要件を満たす可能性があります。リモートアクセスが必要な場合は、暗号化、認証、ユーザー権限、監査記録、安全なアップデート、および脆弱性管理を評価する必要があります。
サプライヤーは、AIモデル、ファームウェア、デバイス構成がどのように維持されるかも説明する必要があります。フリートの安全機器は長年にわたって使用され続ける可能性があるため、初期販売以降も継続的なアップデートサポートとサイバーセキュリティガバナンスが重要です。調達チームは、起動時の仕様だけでなく、システムのライフサイクルを考慮する必要があります。
AI 360° Vision SystemsのROIケースは、総プログラムコストと、技術および関連プロセスが現実的に影響を与えることができる損失を比較する必要があります。プログラムコストには、ハードウェア、モニター、ストレージ、設置、キャリブレーション、接続性、ソフトウェアサブスクリプション、トレーニング、メンテナンス、交換、および内部管理が含まれます。
潜在的な利点には、防止可能な衝突の減少、修理費用の削減、車両のダウンタイムの短縮、請求解決の迅速化、紛争事故の減少、より的を絞ったコーチング、ドライバーの自信の向上、および顧客の保証の強化が含まれます。一部の利点は他の利点よりも定量化が容易です。フリートは、普遍的な事故削減率を約束するのを避け、代わりに独自の請求履歴と露出からモデルを構築する必要があります。
有用なパイロットプロジェクトは、類似の車両、ルート、およびデューティサイクルを比較します。また、ドライバー、設置業者、安全管理者、および請求チームからの運用フィードバックを記録します。技術が危険を正確に検出しても、警告のタイミングが悪ければ、システムの設定作業が必要です。映像が価値があっても取得が困難であれば、ワークフローの改善が必要です。ROIは、ハードウェア単体からではなく、製品とプロセスの組み合わせから生まれます。
リスク評価から始めます。最も頻度または重大度の高い事故に関連する車両グループと操作を特定します。代表的なパイロットフリートを選択し、必要な検出エリア、警告戦略、録画期間、データアクセスルール、および成功の指標を定義します。
次に、実際の車両で設置とキャリブレーションを実施します。昼夜の性能、異なる積載条件、通常のルート、車庫での操作、バック、旋回、近接時の相互作用をテストします。ドライバーを早期に巻き込み、彼らのフィードバックを文書化します。技術的に有能な製品でも、アラートが混乱を招く場合や、ディスプレイが運転タスクから注意を逸らす場合は失敗する可能性があります。
パイロット期間中は、デバイスの可用性、誤警告、検出漏れ、ストレージの健全性、取得時間、ドライバーの受容度、および関連する安全イベントを監視します。運用、安全、IT、法務、メンテナンス、調達チームと結果をレビューします。その後、車両タイプごとに構成と展開計画を洗練させます。
最後に、ライフサイクルの所有権を確立します。誰がシステムの健全性をチェックするか、誰が映像にアクセスできるか、映像がどのくらい保持されるか、アップデートがどのように承認されるか、損傷したカメラがどのように交換されるか、ドライバーがどのように不具合を報告するかを定義します。成功した導入は、技術を管理された安全機能へと変えます。
商用フリートの安全性は、ドライバーにより多くのカメラ映像を提供するだけではなくなっています。AI 360° Vision Systemsは、サラウンド視界、インテリジェント検出、コンテキストに応じた警告、およびオプションの録画を組み合わせ、より完全な安全ループをサポートします。つまり、リスクを確認し、ドライバーに警告し、証拠を保存し、イベントから学習するのです。
購入者にとって最も重要な質問は、製品に4つのカメラがあるか、AIラベルが付いているかではありません。対象車両、対象環境で、ドライバーが使用できる警告戦略と、フリートチームが管理できる証拠ワークフローにより、完全なソリューションが確実に機能するかどうかです。慎重に選択および導入されれば、インテリジェントサラウンドビジョンは、アクティブセーフティ、運用上の説明責任、および長期的なリスク改善のための実用的な基盤となります。
これらは、複数のカメラを組み合わせてサラウンドビューまたはバードアイビューを作成し、人工知能を使用して関連する交通利用者や障害物を検出する車両安全ソリューションです。構成に応じて、視覚的および聴覚的な警告を提供し、同期された映像を録画し、フリート管理プラットフォームとイベントを共有する場合があります。
標準的なシステムは主にステッチングされた映像を表示します。AI対応システムはシーンを分析し、選択された物体を識別し、ドライバーの注意を潜在的な危険に向けるのに役立ちます。正確な機能は、検出クラス、警告ロジック、車両信号の統合、およびシステム構成によって異なります。
自動的に置き換わるわけではありません。ミラーの置き換えは、車両設計、型式認定、設置、および適用される規制の対象となります。多くのサラウンドビュー製品は補助的なドライバー支援システムです。購入者は、承認された使用法と認証の範囲をサプライヤーおよび関連機関に確認する必要があります。
一部のシステムは低照度検出用に設計されていますが、性能はカメラセンサー、レンズ、照明、AIモデル、物体距離、天候、設置によって異なります。フリートは、大量購入前に代表的な車両とルートで夜間性能を検証する必要があります。
それは製品と構成によって異なります。オプションには、連続ループ録画、イベントトリガークリップ、手動録画、または録画なしが含まれる場合があります。購入者は、ストレージ容量、オーバーライト動作、イベント保護、予想される保持期間、およびエクスポート手順を確認する必要があります。
ストレージ要件は、チャンネル数、解像度、フレームレート、コーデック、ビットレート、1日の稼働時間、および保持目標によって異なります。サプライヤーは、最大ストレージ容量のみを提示するのではなく、提案された設定に基づいて使用可能な録画時間を計算する必要があります。
はい。不適切に設定されたゾーンや警告ロジックは、不要なアラームを引き起こし、ドライバーの信頼を低下させる可能性があります。パイロットプロジェクトでは、誤検知を測定し、アラートが車両の動き、リスクゾーン、および適切な運用コンテキストにリンクされていることを確認する必要があります。
互換性のあるビデオ入力、通信インターフェース、イベントプロトコル、およびAPIが利用可能な場合、統合は可能です。フリートは、統合が単なる物理的なカメラの互換性だけでなく、ライブディスプレイ、録画、アラート、メタデータ、リモート取得、デバイスの健全性、およびファームウェア管理をカバーしているかどうかを確認する必要があります。
一般的な用途には、大型トラック、バス、観光バス、ごみ収集車、建設および採掘機器、タンクローリー、配送フリート、農業機械、フォークリフトが含まれます。最も強力なビジネスケースは通常、大きな死角、頻繁な低速操縦、交通弱者、またはコストのかかる事故紛争が存在する場所で見つかります。
検出性能、画像の遅延と品質、キャリブレーション、ハードウェアの耐久性、録画の信頼性、統合、サイバーセキュリティ、規制の証拠、設置サポート、保証、アップデートポリシー、およびライフサイクルサービスを評価します。自社のルートと運用条件を使用した実際の車両でのパイロットを依頼してください。
いいえ。遵守は、車両カテゴリ、システムの目的、コンポーネントの承認、設置位置、警告動作、ドキュメント、および地域のルールによって異なる場合があります。サプライヤーは、どの規格または規制が適用されるかを明確に述べ、正確な製品構成の証拠を提供する必要があります。
事故データと車両固有のリスク評価から始めます。測定可能なパイロット目標を定義し、実際の条件でシステムをテストし、ドライバーと安全チームを巻き込み、警告ゾーンを洗練させ、フリート全体に展開する前にビデオガバナンスを確立します。